Português
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






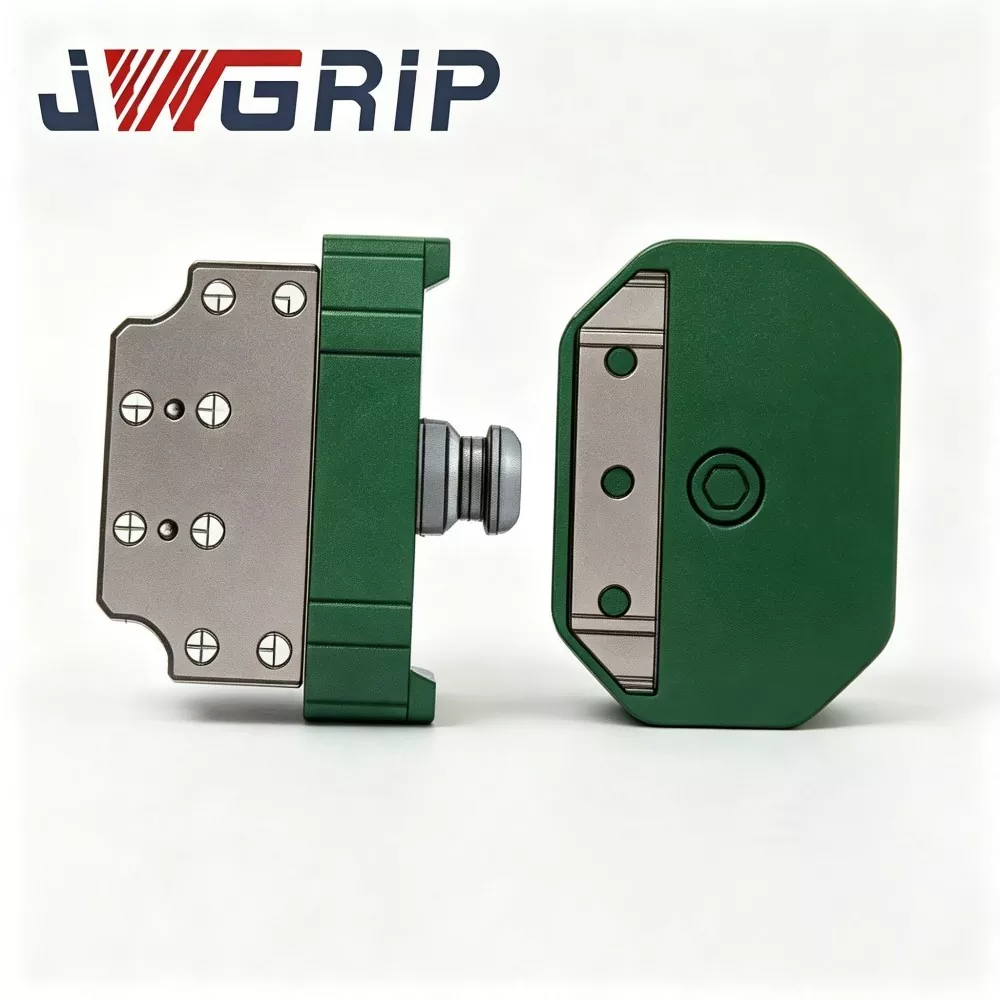
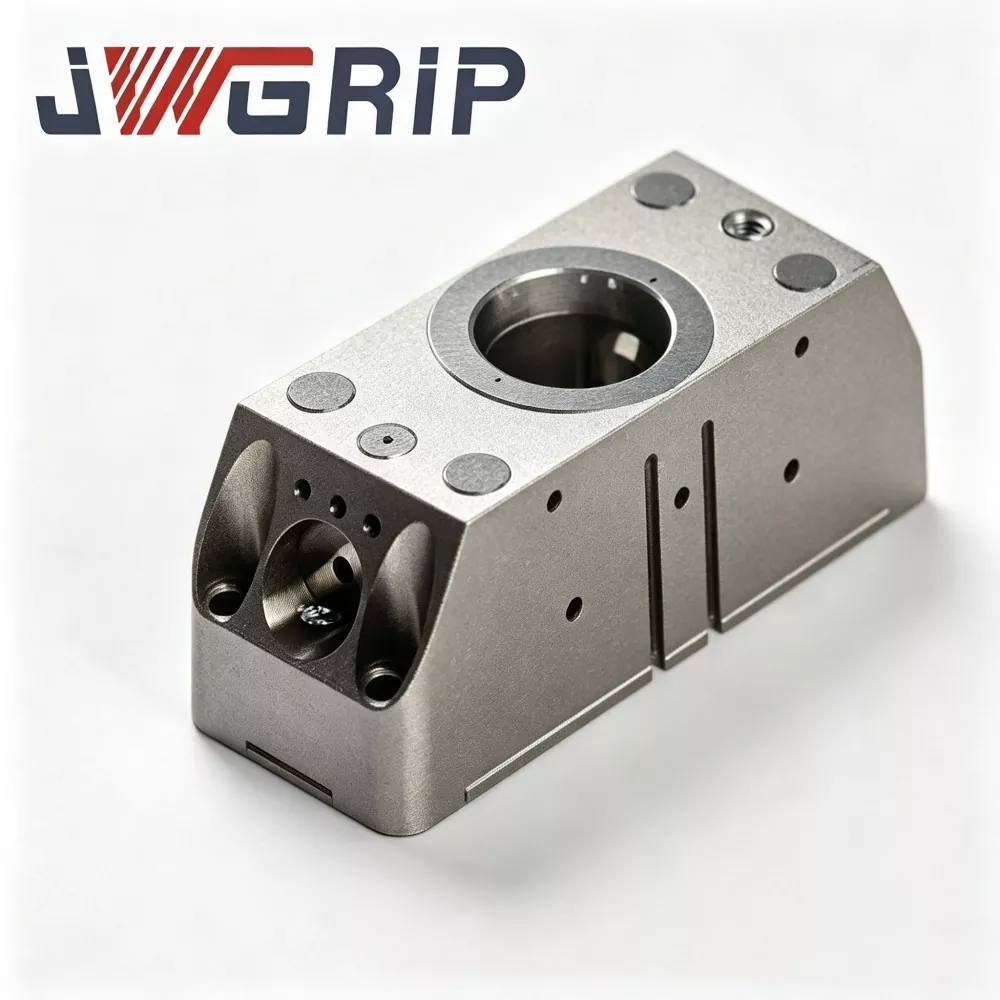
Acoplamento da bandeja da pinça de troca rápida do robô
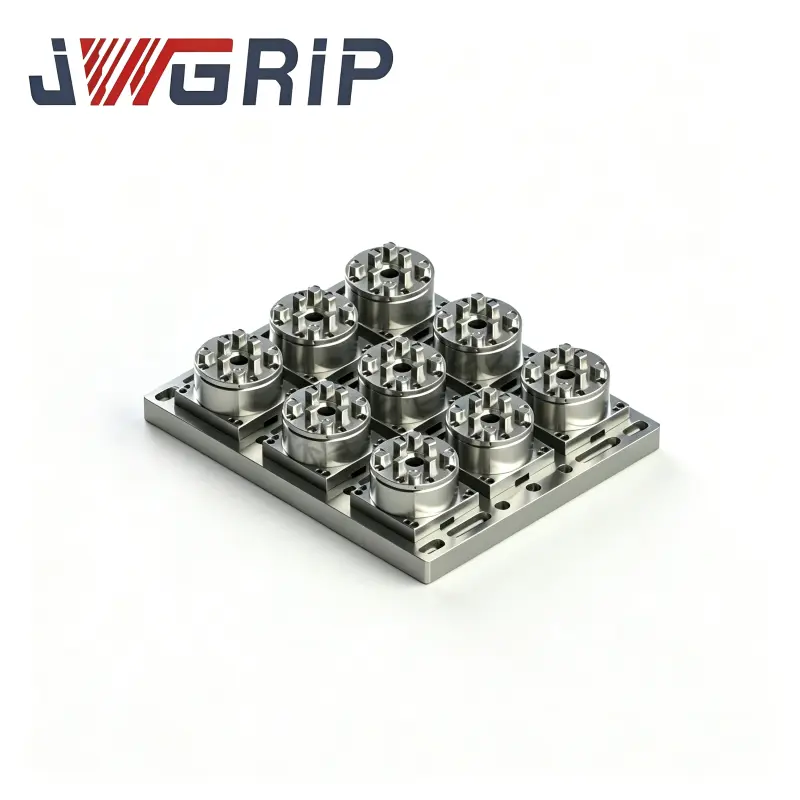
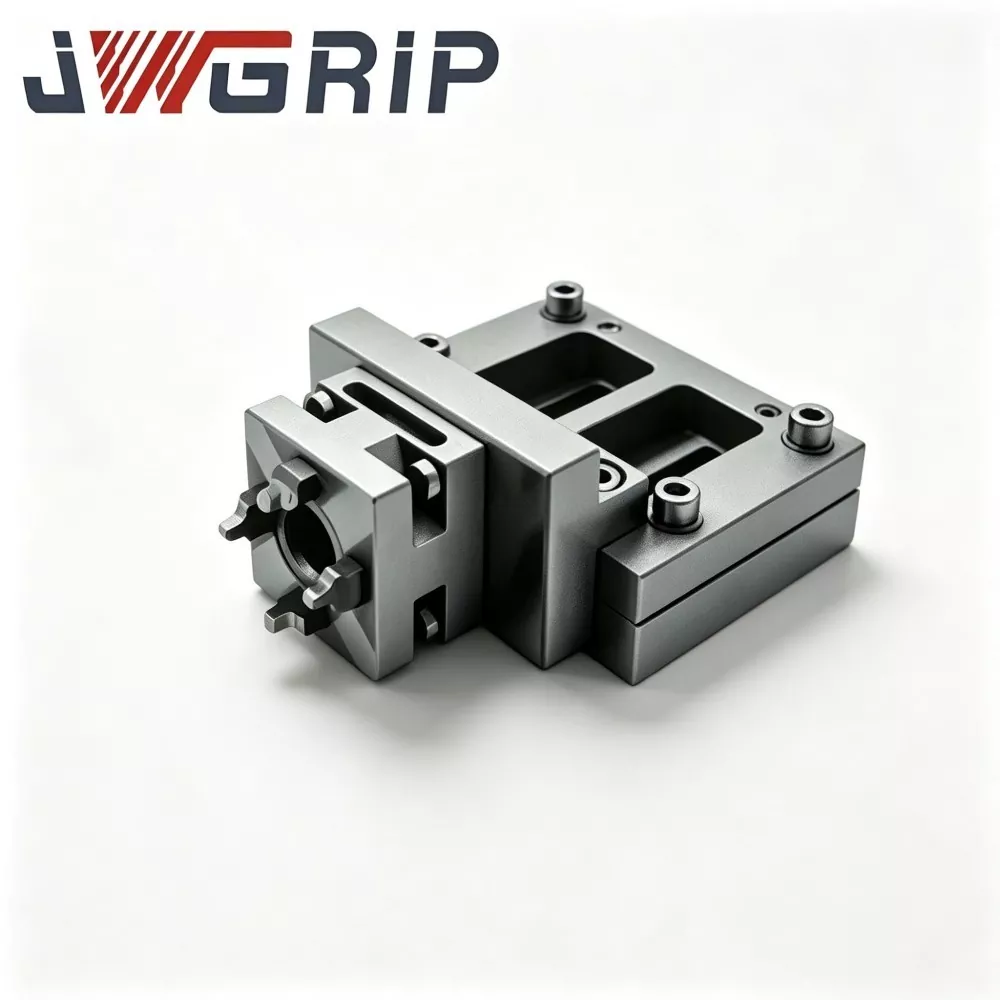
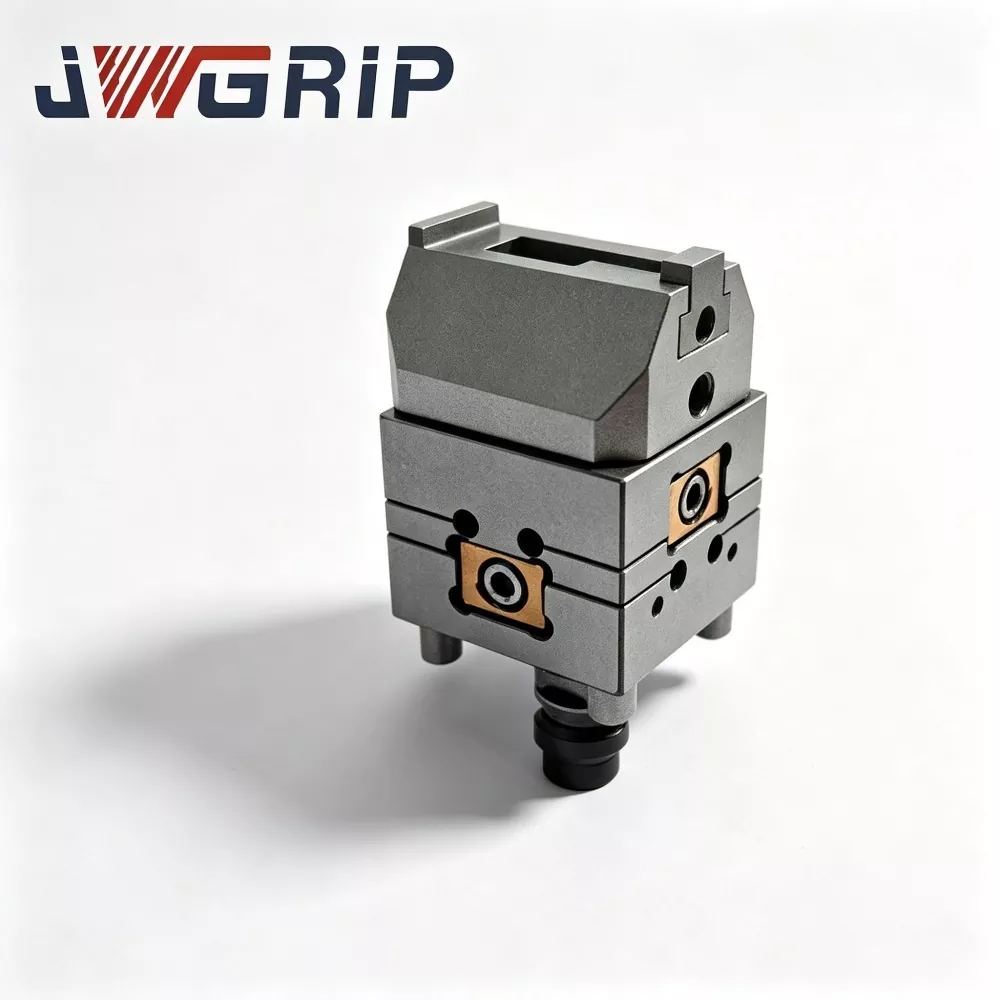
JWGRIP é o fabricante e fornecedor de acoplamento profissional de bandeja de pinça de troca rápida de robô na China. É um componente avançado de comutação de efetor final de robô integrado, especialmente projetado para linhas de produção automatizadas não tripuladas e flexíveis. Ele integra configuração estrutural de liga de aço de alta resistência e processo de retificação de precisão em uma única unidade, realizando a troca totalmente automática de ferramentas robóticas sem intervenção manual durante a substituição de pinças, bandejas e outras ferramentas finais.
Este acoplamento de bandeja de pinça de troca rápida de robô de alto desempenho apresenta erro de posicionamento de repetição ultrabaixo, excelente desempenho antifadiga e vida útil ultralonga, e suporta feedback de sinal de bloqueio e desbloqueio automático para atender aos requisitos de operação inteligente de produção não tripulada. Fabricado estritamente por meio de inspeção de matéria-prima, usinagem CNC de precisão, tratamento térmico profissional e processo de endurecimento de superfície, cada acoplamento passa por testes abrangentes de desempenho do produto acabado e verificação contínua de carga cíclica, em conformidade com os padrões de segurança mecânica CE.
Ele oferece desempenho mecânico estável e consistente em cenários de comutação cíclica de longo prazo. Amplamente compatível com modelos de robôs industriais multimarcas, é amplamente aplicado em montagem de novas baterias de energia, fabricação de eletrônicos 3C, montagem de peças automotivas e oficinas de classificação de logística inteligente. Apoiando o fornecimento de desenhos técnicos profissionais, consultas no local e orientação técnica pós-venda completa, ele efetivamente encurta o ciclo de implementação de projetos de renovação de linhas de produção flexíveis de robôs para clientes industriais globais.
Introdução ao mecanismo de trabalho central
O acoplamento da bandeja da garra de troca rápida do robô é um componente de interface de troca rápida dedicado da extremidade do robô, usado principalmente para troca rápida entre módulos de garras de robô e módulos de bandeja de transporte de material.
Sem esse acoplamento, cada troca entre a bandeja e a pinça exige a parada da linha de produção, a remoção manual dos parafusos, o ajuste do ponto de referência e a calibração das coordenadas. Uma única troca de ferramenta pode consumir de 10 a 30 minutos e reduzir bastante a Eficácia Geral do Equipamento (OEE) de linhas automatizadas.
O acoplamento consiste em dois conjuntos principais:
1. Base do lado do robô (lado mestre): Fixada permanentemente no flange do robô.
2. Adaptador do lado da ferramenta (lado escravo): Montado separadamente em cada pinça e em cada bandeja.
Fluxo de trabalho:
1. O robô se move para a estação de acoplamento e aproxima a base do lado do robô do adaptador do lado da ferramenta alvo (garra ou bandeja).
2. O ar comprimido aciona os dentes de travamento mecânico integrados para engatar, completando o travamento mecânico.
3. Pinos e orifícios de localização de alta precisão realizam um posicionamento repetido e preciso. Passagens pneumáticas integradas conectam automaticamente os circuitos de gás do lado da ferramenta para alimentação de vácuo ou pinça pneumática.
4. O sensor interno alimenta o sinal de status de travamento em tempo real de volta ao sistema de controle do robô. O robô executa tarefas de manuseio subsequentes somente após receber o sinal de confirmação de “travado no local”, evitando a queda acidental da peça causada por travamento incompleto.
5. Quando a troca de ferramenta é necessária, o robô emite um sinal de desbloqueio; o circuito de ar libera pressão; desengate dos dentes mecânicos; o robô se afasta da ferramenta atual e se acopla ao próximo efetor final alvo.
A maioria dos discos de troca rápida de uso geral disponíveis no mercado carece de otimização estrutural para condições de carga alternada de bandeja-garra mista. As ferramentas de bandeja geram carga excêntrica em grandes áreas, enquanto as garras compactas fornecem carga concentrada; a alternância repetida acelera a abrasão da superfície de referência. Com base em centenas de experiências em projetos de retrofit de estações robóticas, o JWGRIP otimiza a distribuição de suporte de carga e a construção de proteção de dados deste acoplamento para sustentar a estabilidade de posicionamento de longo prazo sob ciclos alternados de carga excêntrica e carga concentrada.
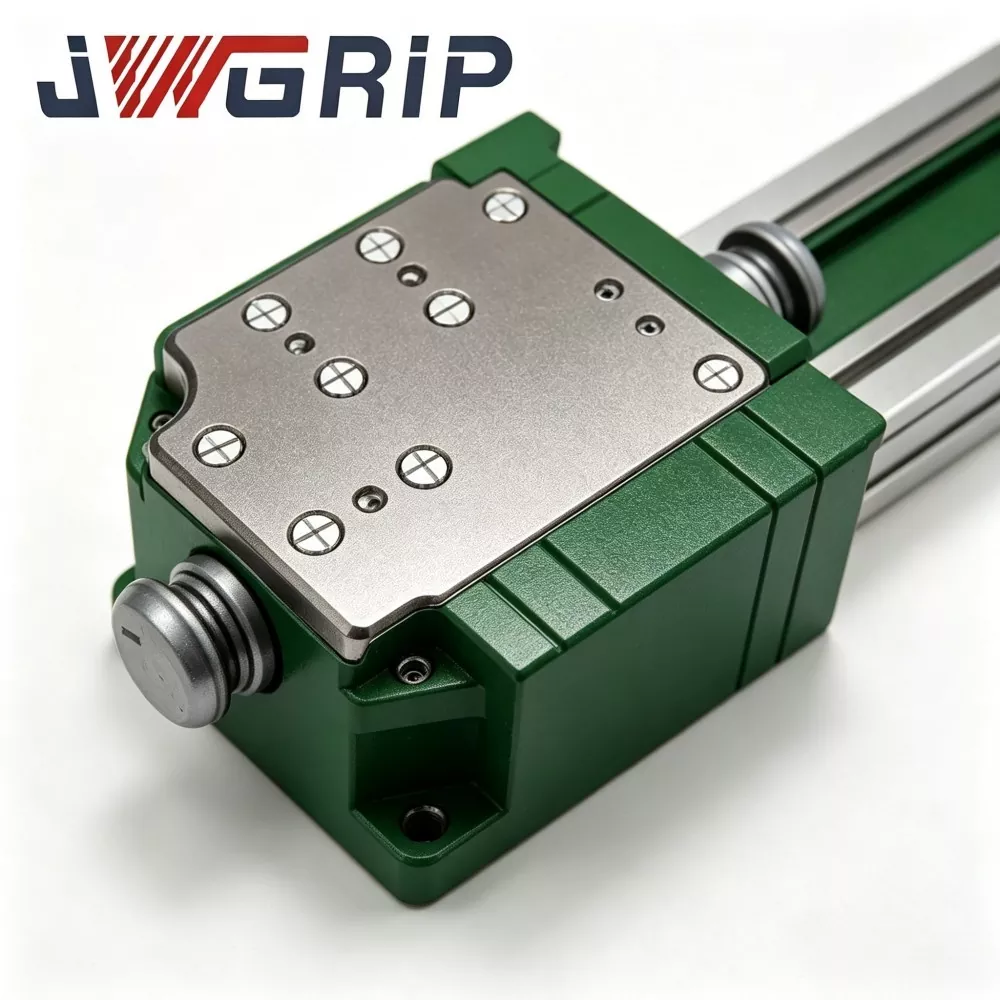
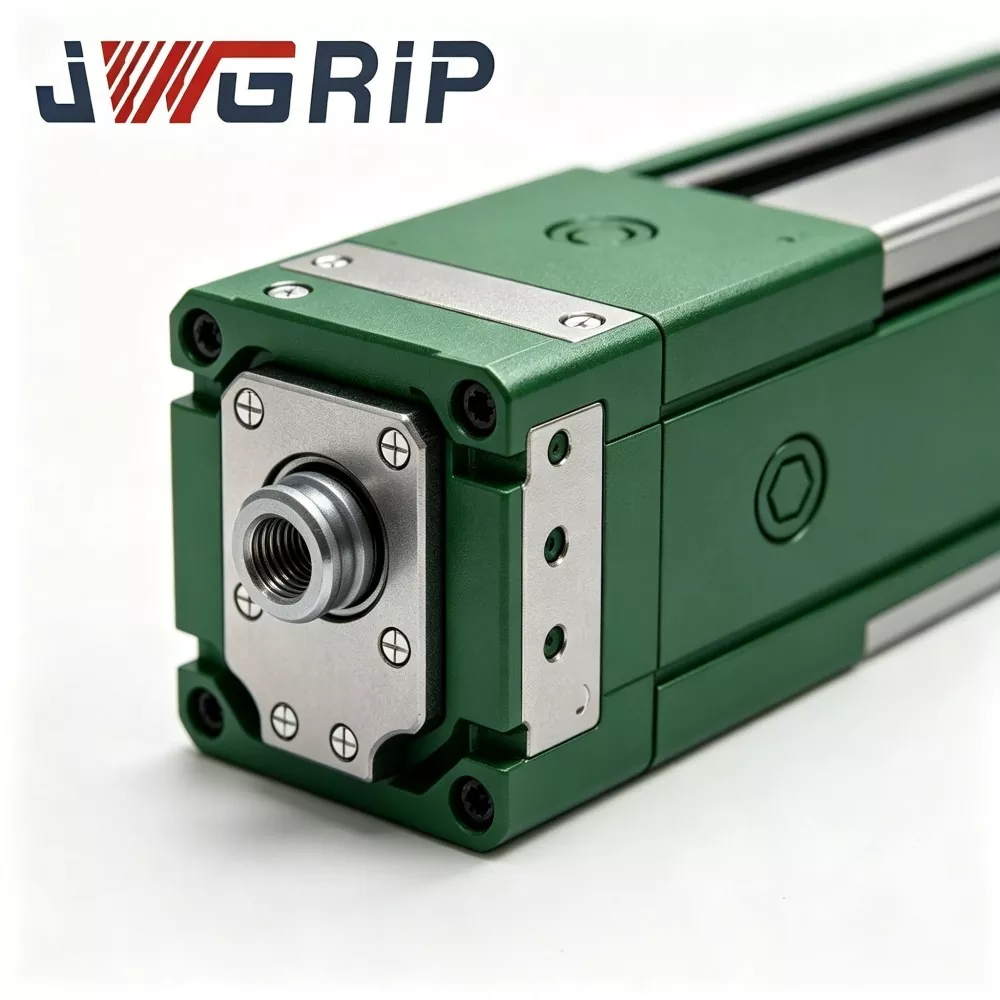
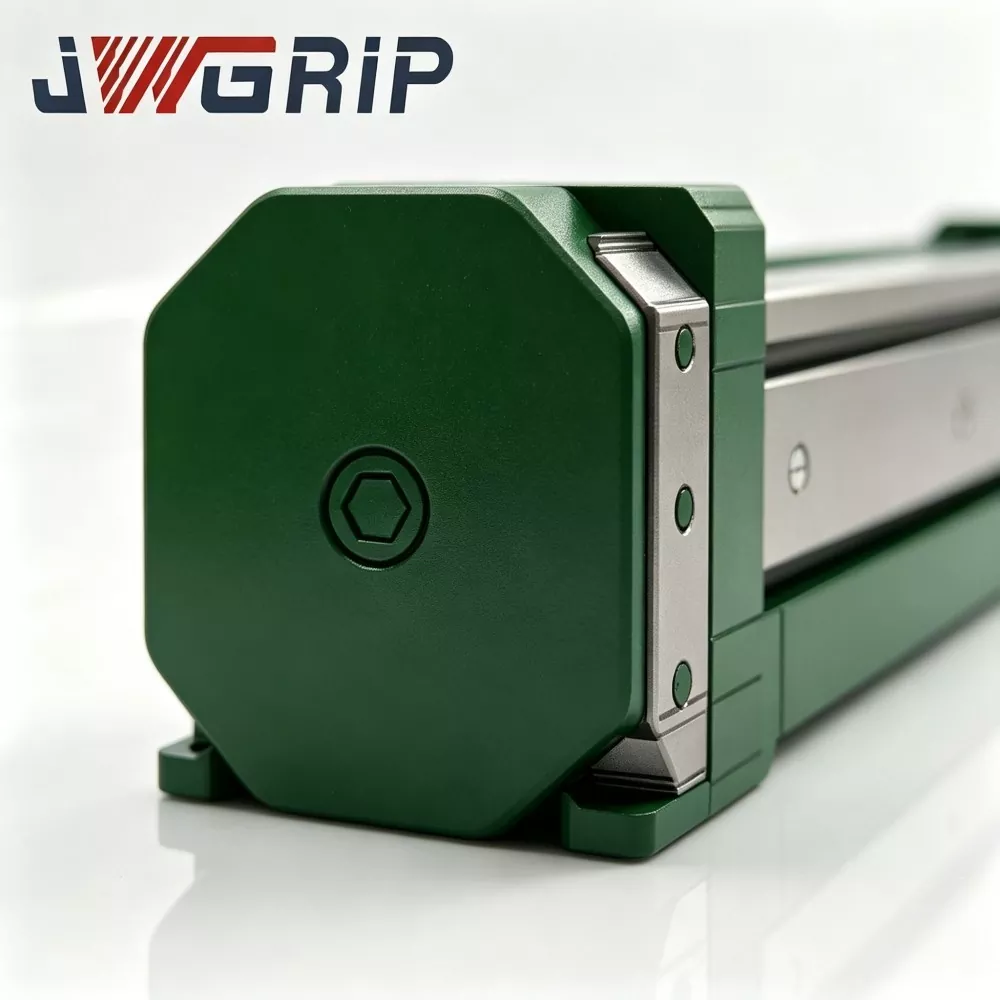
Análise típica de pontos problemáticos operacionais
As fábricas que implantam o manuseio misto de múltiplas ferramentas (bandeja + garra) por meio de robôs industriais geralmente encontram os seguintes gargalos com soluções comuns de troca rápida:
1. Longo tempo de inatividade para troca manual de ferramentas Desmontagem/montagem frequente de parafusos, ajuste de referência e recalibração de coordenadas ocupam grande parte do tempo de produção, reduzem OEE e restringem a capacidade de produção de estações automatizadas.
2. Flutuação de precisão de posição induzida pela operação humana A qualidade do alinhamento manual depende muito da proficiência do operador. O desvio de posição se acumula após vários ciclos de substituição de ferramentas e prejudica a consistência da montagem.
3. Riscos de segurança em cenários de troca manual de ferramentas A intervenção manual perto da extremidade móvel do robô cria riscos de lesões por colisão durante operações repetidas de troca de ferramentas.
4. Desgaste prematuro da superfície de referência sob condições de carga alternada Os discos de troca rápida de uso geral são projetados para atuadores finais de tipo único. A alternância entre bandejas de grande carga excêntrica e pinças de carga concentrada acelera a abrasão da superfície de localização, levando ao declínio da precisão do posicionamento repetido e à manutenção frequente.
5. Mecanismo de segurança de feedback de sinal insuficiente Algumas unidades de troca rápida de baixo custo não possuem feedback de status de travamento em tempo real. O robô pode executar o movimento sob condições de travamento incompleto e provocar acidentes com queda da peça.
O acoplamento de bandeja de garra de troca rápida do robô JWGRIP aborda os pontos problemáticos mencionados acima por meio de cinco medidas principais de projeto: estrutura de suporte de carga otimizada para carga mista dedicada, mecanismo anti-queda de intertravamento mecânico, feedback do sensor de status de bloqueio em tempo real, peças de desgaste modulares substituíveis, matriz de produto de carga nominal multi-classe cobrindo 3-120 kg.
Composição do Módulo
O acoplamento da bandeja da pinça de troca rápida do robô JWGRIP consiste em seis módulos funcionais principais:
① Montagem da base mestre do lado do robô
② Conjunto do adaptador escravo do lado da ferramenta
③ Grupo de dente de bloqueio com intertravamento mecânico (estrutura de segurança anti-queda)
④ Conjunto de posicionamento de pino de localização e orifício de localização de alta precisão
⑤ Conjunto integrado de passagem pneumática
⑥ Sensor de detecção de status de bloqueio e unidade de saída de sinal
Descrição Estrutural
1. Conjunto da base mestre do lado do robô Base de montagem principal fixada no flange do robô; superfícies de referência de acoplamento de chave tratadas para alívio de tensão e retificadas com precisão em aço-liga de alta resistência. Ele suporta cargas dinâmicas compostas transmitidas pelos efetores finais do lado da ferramenta.
2. Conjunto do adaptador escravo do lado da ferramenta Placa de conexão da extremidade da ferramenta, instalada separadamente em cada pinça e em cada bandeja. Corresponde à base mestre em dimensão de acoplamento, superfície de referência e interface de circuito de gás.
3. Grupo de dentes travados com intertravamento mecânico Dentes travados mecânicos acionados pneumaticamente. Realiza engajamento mecânico positivo após o acoplamento. Mesmo que a alimentação pneumática falhe acidentalmente, o intertravamento mecânico mantém o estado travado para evitar a queda da ferramenta, cumprindo a proteção de segurança passiva em conformidade com a CE.
4. Conjunto de posicionamento de pino de localização e orifício de localização de alta precisão Pinos de localização e orifícios de localização com aterramento de precisão garantem desempenho de posicionamento repetido ≤±0,008 mm após cada acoplamento. A bucha de suporte de carga especialmente otimizada retarda o desgaste causado pela alternância de ciclos de carga excêntrica/carga concentrada.
5. Conjunto integrado de passagem pneumática Canais de circuito de gás selados integrados dentro dos lados mestre e escravo. Completa automaticamente a conexão pneumática durante a atracação, fornecendo ar comprimido para garras pneumáticas ou bandejas de vácuo sem layout de tubulação externa extra.
6. Sensor de detecção de status de bloqueio e unidade de saída de sinal O sensor integrado detecta a condição real de engate do bloqueio mecânico e envia o sinal do interruptor para o sistema PLC-robô. A lógica de movimento do robô pode ser configurada para permitir movimento somente após receber o sinal de confirmação “totalmente travado”.
Principais vantagens técnicas
1. Estrutura otimizada para carga mista para cenários de troca alternada de pinça de bandeja
A maioria dos discos de troca rápida disponíveis no mercado tem como alvo efetores finais de categoria única. Este acoplamento reforça o anel de suporte de carga e a estrutura da bucha do pino de localização para alternância frequente entre bandejas de grandes áreas e garras compactas. Ele atenua a abrasão da superfície de referência sob condições alternadas de carga excêntrica e carga concentrada. Verificado por projetos de campo: mais de 1 milhão de ciclos de ancoragem estáveis sob carga nominal de produção cíclica de 24 horas.
2. ≤±0,008 mm de precisão de posicionamento repetido para consistência de montagem
Adota mangas de rolamento de liga de alta precisão e pinos de localização com acabamento retificado. Após a troca da bandeja-garra, as coordenadas do programa do robô não exigem recalibração em grande escala, reduzindo drasticamente a carga de trabalho de depuração do engenheiro no local. Crítico para cenários de alta precisão, como empilhamento de células de bateria de nova energia e montagem de componentes 3C.
3. Design de segurança dupla: autotravamento mecânico + feedback de status de trava elétrica
O intertravamento mecânico passivo mantém o estado de travamento após perda acidental de suprimento de ar para evitar a separação repentina da ferramenta. O controlador do robô só pode executar o movimento após receber o sinal de feedback elétrico “totalmente travado”. Este mecanismo de segurança duplo com certificação CE elimina os principais riscos de segurança para oficinas não tripuladas.
4. Arquitetura modular de peças de desgaste para manutenção de baixo custo
Os principais componentes consumíveis, incluindo luvas de pinos de localização e anéis de vedação, adotam um design modular dividido. Os usuários podem substituir apenas peças de desgaste locais sem desmontar a base mestre principal do flange do robô. Reduz o tempo de inatividade do equipamento e reduz os gastos com manutenção a longo prazo. Kits de peças sobressalentes podem ser fornecidos junto com o orçamento da unidade principal.
5. Matriz de carga nominal de ampla faixa e compatibilidade com várias marcas de robôs
A carga nominal do produto em estoque cobre 3 kg-120 kg. As dimensões do flange de montagem seguem os principais padrões da indústria de robôs, compatíveis com ABB, FANUC, KUKA, YASKAWA e marcas domésticas de robôs chineses. Suporta conexão com bandejas de vácuo, garras mecânicas, mandíbulas pneumáticas e outros efetores finais. Flange de engenharia personalizada, classificação de carga ou modificação da estrutura de vedação estão disponíveis para requisitos especiais.
6. Fabricação totalmente interna e serviço completo de suporte de engenharia
Os processos principais, incluindo triagem de matéria-prima, tratamento térmico, usinagem de precisão e testes cíclicos de produtos acabados, são concluídos dentro da fábrica JWGRIP, sem terceirização de processos principais. A equipe de engenharia fornece desenhos 2D/3D, manuais de instalação e sugestões de configuração de parâmetros para usuários finais.
Cenários de aplicações multissetoriais
1. Linhas de montagem de baterias de nova energia e módulos de armazenamento de energia
Nas oficinas de módulos de baterias de íons de lítio, um robô precisa alternar entre a bandeja de sucção a vácuo para transporte do módulo e a pinça mecânica para tarefas de aperto de acessórios. O acoplamento JWGRIP realiza troca automática de ferramentas não tripulada. A duração da troca de ferramentas cai de 15 minutos manuais para 3 segundos automáticos, reduzindo drasticamente o tempo de inatividade da linha de produção causado pela substituição de ferramentas. Vários fabricantes de equipamentos de armazenamento de energia no Sul da China adotaram esta solução.
2. Linhas de produção de montagem de produtos eletrônicos 3C
Para estações de montagem de componentes de telefones celulares e notebooks, o acoplamento de carga leve (3-10 kg) coopera com bandejas de material de tamanho pequeno e garras pneumáticas em miniatura. O acoplamento de alta precisão evita desvios de montagem induzidos pela troca de ferramentas, suportando montagem contínua em alta velocidade de componentes eletrônicos de precisão.
3. Workshops de montagem automatizada de componentes automotivos
A produção de peças automotivas exige que robôs manuseiem bandejas de material a granel e posicionem pinças de fixação. O acoplamento para cargas médias a pesadas (25-120 kg) realiza tarefas frequentes de troca de ferramentas.
4. Estações de classificação automatizada de logística inteligente
Nas oficinas de classificação automatizada de materiais, o robô alterna entre a bandeja de transporte de caixa inteira e a pinça de coleta de peça única. Um robô realiza operação multifuncional, reduzindo o investimento total em sistemas de classificação automatizados.
Fluxo de trabalho de produção e estrutura de controle de qualidade
JWGRIP implementa sistema de gestão de qualidade ISO 9001:2015 em toda a cadeia de produção. Os equipamentos internos incluem centros de usinagem CNC, fornos de tratamento térmico de alta temperatura, retificadoras de precisão, instrumentos de inspeção metalográfica, bancadas abrangentes de teste de carga cíclica e instalações de teste de névoa salina. Toda a usinagem dos componentes principais é finalizada internamente, em vez de peças acabadas terceirizadas.
Fluxo de trabalho de produção completo:
1. Inspeção de entrada de matéria-prima: O material da barra de aço-liga recebe análise de composição química e testes de dureza; matérias-primas não conformes são rejeitadas antes de entrarem em produção.
2. Usinagem CNC de desbaste e usinagem de acabamento: Moldagem do corpo principal, alojamento do pino de localização e componentes de dente de trava por meio de equipamento CNC de alta precisão.
3. Tratamento térmico a vácuo e endurecimento de superfície: os principais componentes de suporte de carga passam por têmpera e revenimento para melhorar a dureza e o desempenho antidesgaste.
4. Processos de retificação de precisão: Superfícies de referência críticas e furos de pinos de localização recebem retificação fina para atender a requisitos rígidos de tolerância dimensional e rugosidade de superfície.
5. Montagem de componentes e comissionamento de circuito pneumático: Montar dentes de travamento, elementos de vedação e unidades de sensores; executar teste de estanqueidade do circuito interno de gás.
6. Teste de carga cíclica de função completa: Cada acoplamento acabado executa milhares de vezes a simulação cíclica de bloqueio e desbloqueio sob condição de carga nominal; verificar a precisão do posicionamento repetido, a estanqueidade e a confiabilidade do feedback do sinal; unidades não qualificadas são devolvidas para retrabalho.
7. Inspeção final e marcação a laser: verificação de dimensão, inspeção de aparência, marcação de certificação; produtos qualificados entram no armazém de produtos acabados para estocagem.
Orientação de manutenção
1. Inspeção visual diária: Antes de cada turno de produção, verifique visualmente as superfícies de referência, a área de trabalho dos dentes travados e os anéis de vedação quanto a lascas, sujeira ou danos por impacto mecânico. Limpe os contaminantes estranhos com ar comprimido seco.
2. Gatilho de manutenção baseado em contagem cíclica: Em produção contínua de 24 horas, inspecione as mangas dos pinos de localização e os anéis de vedação a cada 300.000 ciclos de acoplamento. Limpe as superfícies de referência e aplique graxa antidesgaste. Substitua as peças consumíveis se aparecerem arranhões ou desgaste evidente. Reduza o intervalo de manutenção para ambientes de oficina com muita poeira.
3. Lembretes de não operar: Proibir aplicativos com carga excessiva. Proibir colisões violentas entre a base mestre e o adaptador escravo. Não desmonte o conjunto interno do dente de travamento mecânico sem orientação técnica profissional.
4. Proteção de armazenamento ocioso de longo prazo: Limpe toda a unidade de acoplamento, aplique graxa antiferrugem nas superfícies de referência e nas superfícies dos dentes de travamento; guarde em armário seco e à prova de poeira.
Pós-venda
1. Orientação técnica on-line remota que abrange instalação, comissionamento e solução de problemas de falhas no local.
2. Documentação completa de operação e manutenção fornecida para cada pedido de compra.
3. Consulta técnica em nível de engenharia para projetos personalizados de OEM: modificação da dimensão do flange, atualização da estrutura de vedação, adaptação de classificação de carga especial, etc.
4. Serviço técnico pago negociável no local, disponível para pedidos baseados em projetos de grande volume.
5. Fornecimento independente de peças sobressalentes para luvas de pinos de localização, anéis de vedação e outros componentes vestíveis, apoiando a substituição em campo por técnicos do cliente.
6. Descrição da garantia: garantia de 2 anos para componentes estruturais principais não consumíveis sob condições corretas de instalação e carga nominal de trabalho. Peças de desgaste consumíveis (anéis de vedação, buchas de pinos de localização) estão excluídas do escopo da garantia gratuita. Danos causados por montagem inadequada, operação por sobrecarga, colisão provocada pelo homem ou corrosão química além das especificações não são cobertos pela garantia.
Referência de Aquisições e Avaliação de Projetos
Valor central do acoplamento da bandeja da garra de troca rápida do robô JWGRIP: estrutura de suporte de carga alternada de garra de bandeja mista otimizada para fins específicos, precisão de posicionamento repetido de ≤ ± 0,008 mm, intertravamento mecânico + mecanismo de segurança dupla de sinal elétrico, peças de desgaste modulares substituíveis, matriz de carga multi-grau e capacidade de engenharia personalizada OEM. Ele resolve os principais gargalos da estação de automação: longo tempo de inatividade para troca manual de ferramentas, desvio de posicionamento induzido pelo homem, riscos de segurança da intervenção manual, desgaste acelerado do ponto de referência sob carga alternada excêntrica e concentrada, proteção de segurança de travamento incompleta.
Lembretes de avaliação do projeto:
1. Confirme a dimensão real do flange do robô e a carga nominal necessária (considere a carga de impacto dinâmica, não apenas o peso estático do atuador final). Reserve uma margem de segurança adequada.
2. Esclareça os objetos de troca de ferramentas: liste a quantidade de pinças e bandejas que precisam ser equipadas com adaptadores escravos do lado da ferramenta.
3. Verificar a qualidade e a estabilidade da pressão da fonte de ar comprimido da oficina; recomendamos a combinação de filtro de ar e regulador de pressão se a pressão flutuar severamente.
4. Confirme a condição do recurso IO do PLC do robô para recepção do sinal de status de bloqueio. JWGRIP fornece documentação gratuita de interface elétrica.
5. Versões em estoque padrão proporcionam entrega rápida; adote o serviço de engenharia personalizada OEM para requisitos de flange especial, grau de vedação especial ou classificação de carga especial.
Perguntas frequentes
Q1: Este acoplamento pode completar a troca de ferramentas totalmente automática sem trabalho manual?
Sim. O acoplamento da bandeja da garra de troca rápida do robô recebe o sinal de controle pneumático do sistema do robô e termina automaticamente o travamento/desbloqueio. A lógica de troca de ferramentas pode ser integrada ao programa do robô. Observe que você precisa configurar o rack de armazenamento de ferramentas correspondente para conter pinças e bandejas ociosas.
Q2: A recalibração das coordenadas é necessária sempre após a troca da bandeja e da pinça?
Este acoplamento atinge ≤±0,008 mm de precisão de posicionamento repetido sob condições de instalação correta. A recalibração de coordenadas em grande escala é desnecessária; pequenos ajustes finos são aceitáveis durante o primeiro comissionamento.
Q3: Ele pode se adaptar a dimensões de flange de robô personalizadas não padrão?
A versão padrão corresponde às principais especificações de flange do robô. Para requisitos de flange não padronizados, envie o desenho antes de fazer o pedido; A usinagem personalizada OEM da dimensão da interface de montagem pode ser realizada.
P4: O que acontece se o fornecimento de ar comprimido for interrompido durante o movimento do robô?
A estrutura de autotravamento mecânico integrada mantém os dentes de trava engatados mesmo sem pressão de ar, evitando acidentes com queda de ferramentas. A ação de desbloqueio só pode acontecer quando o sinal de desbloqueio E a pressão de ar válida estiverem presentes.
Q5: Quais são os principais itens de manutenção para produção cíclica contínua de longo prazo?
Trabalho principal: limpar superfícies de referência e área de travamento; inspecionar os anéis de vedação e as luvas dos pinos de localização por contagem cíclica; reabastecer a graxa antidesgaste; substitua as peças consumíveis assim que o desgaste óbvio aparecer. Encurte o ciclo de manutenção para oficinas com alto teor de poeira.
Enviar consulta
Informações de contato
-
Endereço
Nº 44, Daning Entrepreneurship Road, cidade de Humen, cidade de Dongguan, província de Guangdong, China
-
Tel
-
E-mail
Bem-vindo ao enviar uma consulta ao JWGRIP. Nossa equipe técnica e de vendas profissional fornecerá seleção gratuita de acessórios, design de solução personalizada e orçamento preciso.

Recomendações de notícias