Português
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






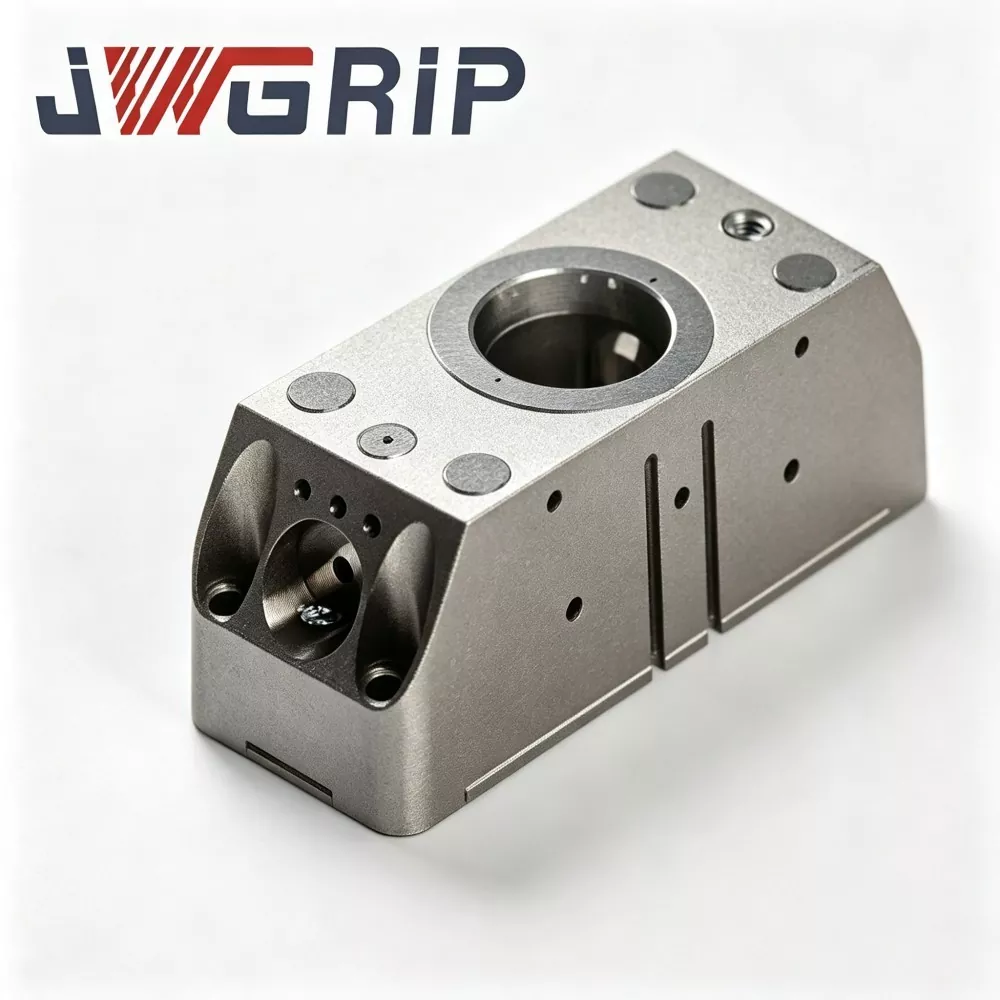
Módulo de pinça de troca rápida do robô N160
JWGRIP é o fabricante e fornecedor profissional do módulo de pinça de troca rápida do robô N160 na China, apoiando a aquisição de pedidos em massa e fornecendo preço de fábrica genuíno para parceiros de projetos de automação globais. É uma unidade de execução de extremidade de braço robótica integrada recentemente atualizada, especialmente projetada para modernas linhas de produção não tripuladas e flexíveis. Integrando de forma inovadora a pinça paralela pneumática e a interface de troca rápida do robô em um único corpo modular, elimina a necessidade de discos de troca rápida separados e montagem independente da garra, não exigindo flanges de conexão multicamadas adicionais ou acessórios de transição.
Este módulo de pinça de troca rápida do robô N160 de alto desempenho adota carcaça de liga de alumínio de aviação de alta resistência e núcleo de travamento de liga de aço temperado, apresentando excelente durabilidade e desempenho mecânico estável. Abandonando a tradicional estrutura combinada dividida, reduz efetivamente erros de posicionamento cumulativos causados pela conexão multicamadas e desvio de montagem no local. O módulo passou em milhões de testes de fadiga cíclica e está em total conformidade com os padrões de segurança mecânica CE, mantendo uma operação estável de longo prazo em cenários de captura e comutação cíclica de alta frequência.
Finalizada com procedimentos completos de fabricação interna, incluindo inspeção de matéria-prima, usinagem CNC de precisão, tratamento térmico a vácuo, endurecimento de superfície e verificação cíclica de carga total, cada unidade oferece desempenho consistente de alta qualidade. É amplamente aplicável para montagem de novos componentes de energia, manuseio de pequenas peças automotivas, captura de peças de precisão 3C e classificação de componentes de eletrodomésticos. Apoiando a compra experimental de uma única unidade e a cooperação de pedidos de grandes lotes, ele é equipado com dados completos de desenho 2D/3D, orientação de instalação e suporte técnico remoto, reduzindo significativamente a carga de trabalho de montagem e calibração no local e encurtando o ciclo de renovação de linhas de produção inteligentes e flexíveis para empresas de manufatura discreta.
Fundamentação do projeto de módulo integrado
Com a mudança da fabricação para o modo de produção de múltiplas variedades e pequenos lotes, linhas de produção mais automatizadas exigem um único robô industrial para completar múltiplas tarefas de captura.
Tradicionalmente, os integradores de sistemas compram o disco de troca rápida e a pinça pneumática separadamente, montando-os juntos no flange do robô durante o comissionamento em campo.
Esta solução traz muitos problemas ocultos:
1. Vários flanges correspondentes empilham tolerâncias dimensionais, degradando a precisão geral do posicionamento repetido.
2. Os tubos de ar externos expostos sofrem danos por fricção durante ciclos frequentes de troca de ferramentas.
3. Uma grande quantidade de horas de trabalho é consumida para montagem e calibração no local.
O módulo de pinça de troca rápida do robô N160 foi desenvolvido para resolver os problemas práticos mencionados acima. JWGRIP integra mecanismo de travamento de troca rápida, canal de circuito de gás e mandíbulas de fixação paralelas em uma unidade de módulo compacto.
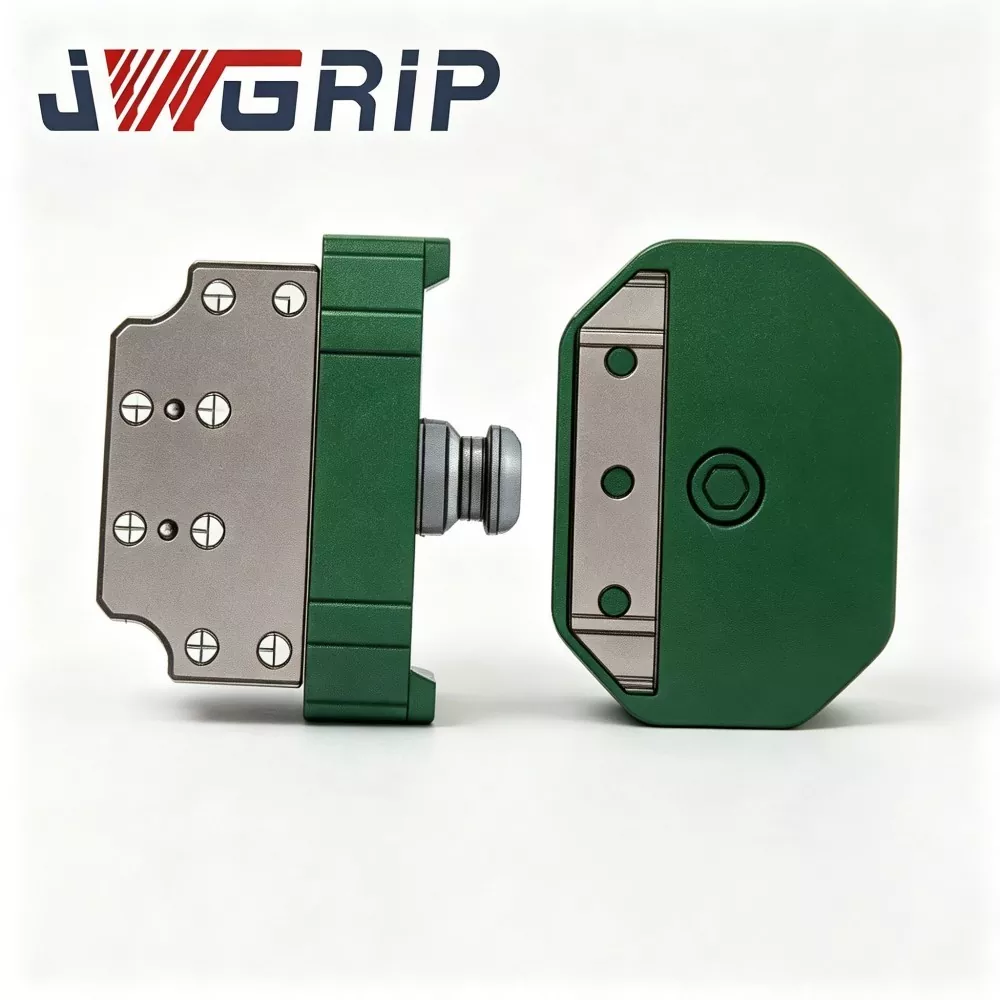
Todo o conjunto está dividido em:
① Base lateral do robô (montada permanentemente no flange do robô)
② Módulo de pinça intercambiável no lado da ferramenta
Após a instalação única da base do lado do robô no flange do robô, o robô pode concluir a troca automática de ferramentas ancorando diferentes módulos do lado da ferramenta sem desmontar repetidamente os flanges no local.
O módulo de garra de troca rápida do robô N160 padrão em estoque cobre vários graus de força de preensão, que podem corresponder à maioria dos robôs industriais de seis eixos e robôs colaborativos convencionais. Para projetos com condições especiais, serviços customizados e OEM podem ser ativados. Quer seja uma compra experimental de pequenos lotes ou um pedido em grandes quantidades, os clientes podem obter suporte ao preço de fábrica em nosso canal de fornecimento direto da fábrica.

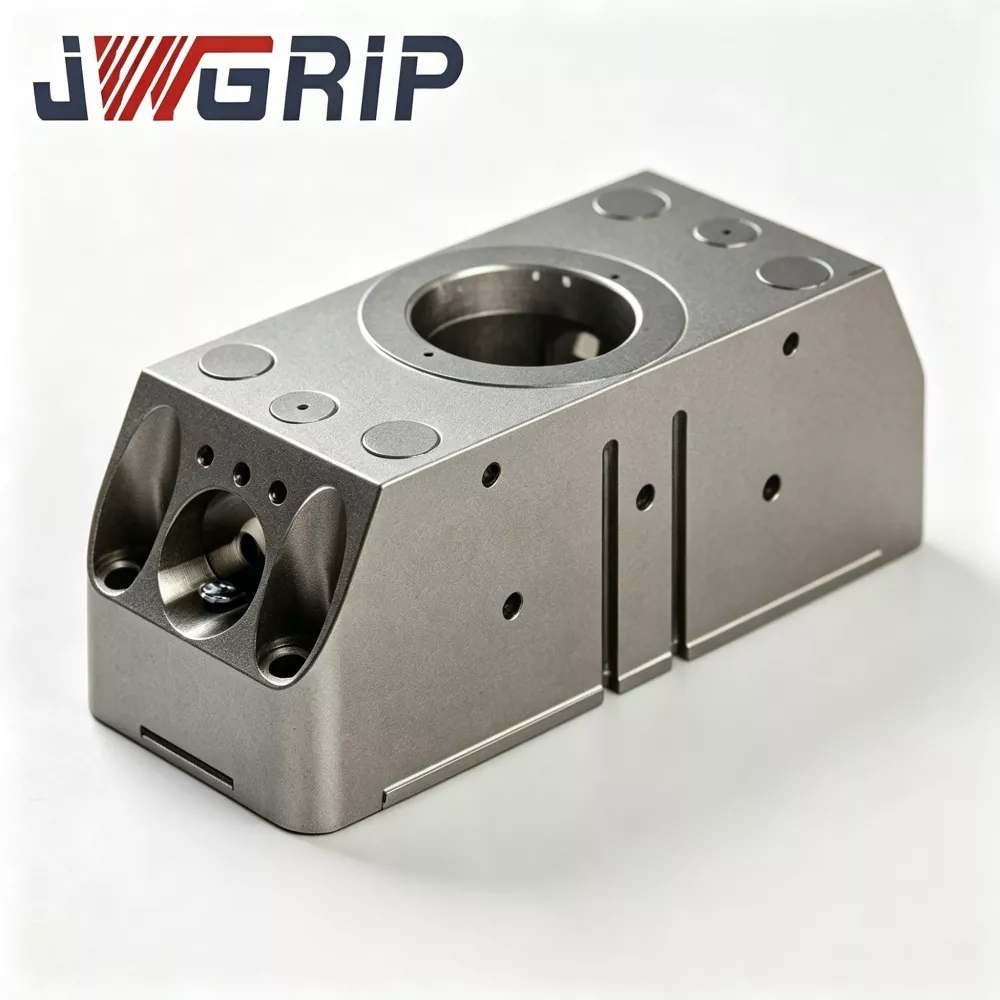
Definição do Produto e Composição Central
O módulo de pinça de troca rápida do robô N160 é um efetor final de robô integrado que combina organicamente a interface de troca rápida do robô e a pinça pneumática paralela. Ao contrário dos componentes discretos que precisam de montagem secundária no local do cliente, cada módulo de pinça de troca rápida do robô N160 termina a montagem, depuração do circuito de ar e teste de desempenho cíclico dentro da fábrica JWGRIP antes da entrega.
Análise da composição principal:
1. Base mestre do lado do robô e fixada permanentemente no flange de saída do robô. Ele contém: - Canal de entrada pneumático - Conjunto de acionamento com travamento mecânico - Sensor de feedback de status integrado
Este componente permanece montado no braço do robô sem desmontagem frequente.
2. Módulo de pinça escrava do lado da ferramenta Unidade de trabalho intercambiável, incluindo: - Engrenagem correspondente com trava de liga - Orifícios para pinos de localização de alta precisão - Passagens de gás internas integradas - Mandíbulas de fixação paralelas
Vários conjuntos de módulos do lado da ferramenta com diferentes perfis de mandíbula, força de aperto e curso podem ser preparados para diferentes peças de trabalho.
Fluxo de trabalho:
Quando o robô se move para a estação de apoio de ferramentas, o ar comprimido aciona a engrenagem de travamento mecânico dentro da base do lado do robô para engatar no conjunto de engrenagens do lado da ferramenta. - Pinos de localização de alta precisão realizam um posicionamento de alta precisão - Passagens internas de gás completam a conexão pneumática para acionamento da garra - O sensor alimenta o sinal de bloqueio e desbloqueio em tempo real de volta ao controlador do robô para realizar o controle de intertravamento de segurança
Muitos fabricantes de módulos de garra de troca rápida do robô N160 fornecem apenas peças sobressalentes separadas, deixando o trabalho de montagem e controle de tolerância para os integradores. Nosso projeto integrado transfere a maioria dos riscos relacionados à montagem para os links de produção na fábrica, reduzindo a incerteza para os projetos do usuário final.
Desempenho central e recursos estruturais
1. Estrutura modular integrada para minimizar o acúmulo de tolerância
O módulo avançado de pinça de troca rápida do robô N160 cancela o flange de transição intermediário entre o disco de troca rápida e a garra. As principais superfícies correspondentes são processadas e calibradas dentro da fábrica. A precisão de posicionamento repetido após o acoplamento pode atingir ≤±0,010 mm, garantindo precisão de agarramento estável para cenas de montagem de alta precisão.
2. Travamento automático mecânico integrado e intertravamento de sinal elétrico
Cumpra os requisitos de segurança mecânica CE. Mesmo que a fonte de ar comprimido seja cortada acidentalmente durante o processo de operação, os dentes de travamento mecânico ainda mantêm o estado de engrenamento para evitar a queda do módulo do lado da ferramenta. O robô pode executar instruções de movimento somente após receber o sinal de feedback "totalmente bloqueado" do sensor, proporcionando proteção de segurança para oficinas não tripuladas.
3. Layout do circuito de gás interno incorporado
Os canais de gás são incorporados no alojamento do módulo em vez de tubos externos expostos. - Reduz o risco de abrasão da tubulação causado pelo movimento frequente de troca de ferramentas - Reduz a probabilidade de falha de vazamento de ar e afrouxamento das juntas na produção cíclica de longo prazo
4. Design modular de peças de desgaste de fácil manutenção
Os principais componentes consumíveis, incluindo anéis de vedação, blocos deslizantes guia e luvas de pinos de localização, adotam um design modular independente. Ao realizar a manutenção regular, os usuários substituem apenas as peças de desgaste locais, sem desconectar todo o módulo do flange do robô. Reduz o tempo de inatividade para manutenção do equipamento.
5. Compatibilidade ampla e suporte personalizado flexível
O módulo de pinça de troca rápida do robô N160 padrão em estoque se adapta à maioria dos robôs industriais convencionais e robôs colaborativos. Ao enfrentar um formato de mandíbula especial, curso ultragrande, layout de orifício de montagem especial ou requisitos anticorrosivos, serviço personalizado e OEM pode ser realizado.
6. Verificação rigorosa de pré-entrega de fábrica
Como fornecedor profissional do Módulo de Garra de Troca Rápida do Robô N160, cada produto acabado deve passar por: Detecção de força de preensão, Inspeção de estanqueidade, Milhares de testes cíclicos de travamento e destravamento e abertura e fechamento da pinça
Verificação de Qualidade
1. Inspeção de entrada de matéria-prima
Composição química e teste de dureza para barras brutas de liga de alumínio e aço-liga; rejeitar matéria-prima não qualificada.
2. Usinagem CNC de desbaste e acabamento
Carcaça do processo, engrenagem de travamento, base da mandíbula e componentes de localização. Strict dimension tolerance control.
3. Tratamento térmico a vácuo e tratamento de superfície
Núcleo de travamento de aço-liga de têmpera e revenido e pino de localização para maior dureza e resistência ao desgaste; hard-anodize aluminum-alloy housing.
4. Retificação de precisão
Para superfícies de referência principais e furos de pinos, garanta a rugosidade da superfície e a tolerância dimensional.
5. Procedimento de montagem
Monte o conjunto de travamento, as peças da guia deslizante, os anéis de vedação e o sensor embutido, complete o layout do circuito interno de gás.
6. Pré-teste de produto semiacabado
Inspeção de estanqueidade, calibração da força de preensão, depuração de ação e verificação de feedback de sinal.
7. Teste de fadiga de carga cíclica
Cada módulo de garra de troca rápida do robô N160 concluído executa milhares de ciclos de travamento-desbloqueio e abertura-fechamento da garra sob carga de trabalho simulada. Produtos com falha serão retrabalhados.
8. Inspeção final, marcação de número de série e armazenamento
Os produtos qualificados tornam-se o módulo de pinça de troca rápida do robô N160 em estoque.
Cenários de aplicações multissetoriais
1. Montagem de componentes de nova energia
Empilhamento de células de bateria, manuseio de módulos, montagem de conectores. O design do módulo integrado evita o acúmulo de tolerâncias, garantindo uma posição precisa de fixação para componentes de nova energia de alto valor.
2. Manuseio de peças pequenas automotivas
Pequenos componentes do motor, fixadores, peças internas de plástico. A troca rápida e automática de ferramentas oferece suporte a linhas de montagem automotiva de lotes mistos.
3. Agarramento de peças de precisão 3C
Componentes de telefones celulares, capas de notebooks, conectores eletrônicos. A precisão de posicionamento repetido ≤±0,010 mm satisfaz os requisitos de montagem 3C de alta precisão.
4. Classificação de componentes de eletrodomésticos
Invólucros de plástico, suportes de metal, componentes do motor. Vários módulos do lado da ferramenta com diferentes perfis de mandíbula se adaptam a diversas geometrias de peças de eletrodomésticos.
5. Estações de automação flexíveis gerais
Linhas de produção multivariedades de pequenos lotes que exigem um robô para lidar com vários tipos de peças. O módulo integrado pré-montado reduz significativamente o ciclo de comissionamento da estação.
Pontos-chave de instalação e comissionamento
1. Monte a base mestre do lado do robô no flange do robô; aperte os parafusos de montagem seguindo estritamente os valores de torque indicados na documentação oficial. Evite apertos com torque excessivo que podem causar microdeformação do corpo da base.
2. Prepare a estação de apoio de ferramentas para colocar módulos de pinça ociosos no lado da ferramenta. Garanta a precisão do posicionamento do descanso da ferramenta para suportar o encaixe automático estável.
3. Conexão completa do circuito pneumático para base do lado do robô; instale a unidade reguladora de pressão do filtro de ar na extremidade frontal da entrada de ar comprimido. Estabilize a pressão do ar de trabalho entre 0,5-0,7 MPa.
4. Conecte o cabo de sinal do sensor à porta IO do PLC do robô; verificar a lógica do sinal de feedback de status de bloqueio; configurar a lógica de intertravamento de movimento do robô: o robô não deve realizar movimentos em alta velocidade a menos que o sinal de "totalmente travado" seja recebido.
5. Execute a simulação de acoplamento no modo jog manual primeiro, antes da produção do ciclo automático. Verifique a suavidade do acoplamento, a estanqueidade e a exatidão do feedback do sinal. Elimine riscos de interferência mecânica.
6. Compilar subrotinas de troca de ferramentas do programa do robô; definir parâmetros de distância de aproximação segura e velocidade de acoplamento. Evite colisões fortes em alta velocidade entre a base mestre e o módulo escravo.
Aquisições e avaliação de projetos
Valor central do módulo de pinça de troca rápida do robô JWGRIP N160:
① Design integrado de corpo único que combina interface de troca rápida e pinça paralela, eliminando o empilhamento de tolerância de flange intermediário
② ≤±0,010 mm precisão de posicionamento repetido
③ Travamento automático mecânico + mecanismo de segurança dupla de sinal elétrico, compatível com CE
④ Layout do circuito de gás interno incorporado, evitando abrasão externa do tubo
⑤ Peças de desgaste modulares substituíveis, baixo custo de manutenção
⑥ Matriz de produto de grau de força de aderência múltipla, compatível com os principais robôs industriais e colaborativos
⑦ Fabricação interna de processo completo, verificação cíclica rigorosa de pré-entrega
Ele resolve os principais gargalos das estações de automação:
Tolerância cumulativa do disco de troca rápida dividido + conjunto de pinça
Longo tempo de montagem e calibração no local
Abrasão externa do tubo de ar e falha no vazamento de ar
Risco de segurança de queda da ferramenta devido à perda de suprimento de ar
Alto custo de manutenção devido a peças de desgaste não modulares
Lembretes de avaliação do projeto:
1. Confirme a dimensão real do flange do robô e a carga nominal necessária (considere a carga de impacto dinâmica, não apenas o peso estático da pinça + peça de trabalho). Reserve uma margem de segurança adequada.
2. Esclareça o grau de força de preensão, o curso de abertura da mandíbula e os requisitos de perfil da mandíbula para peças de trabalho alvo.
3. Verificar a qualidade e a estabilidade da pressão da fonte de ar comprimido da oficina; recomendamos a combinação de filtro de ar e regulador de pressão se a pressão flutuar severamente.
4. Confirme a condição do recurso IO do PLC do robô para recepção do sinal de status de bloqueio. JWGRIP fornece documentação gratuita de interface elétrica.
5. Versões em estoque padrão proporcionam entrega rápida; adote serviço personalizado / OEM para requisitos de flange especial, grau de vedação especial (atualização IP), perfil de mandíbula especial ou curso ultragrande.
Perguntas frequentes
Q1: O módulo de pinça de troca rápida do robô N160 pode realizar a troca de ferramentas totalmente automática sem desmontagem manual do parafuso?
Sim. O módulo de pinça de troca rápida do robô N160 responde ao sinal de controle pneumático do sistema do robô e completa o travamento-destravamento automaticamente. A lógica de troca de ferramentas pode ser integrada ao programa do robô. O rack de armazenamento de ferramentas para colocar módulos ociosos do lado da ferramenta precisa ser preparado no local.
P2: Preciso de recalibração de coordenadas em grande escala sempre que trocar módulos do lado da ferramenta?
Sob condições de instalação corretas, repita a precisão de posicionamento ≤±0,010 mm. A recalibração em grande escala é desnecessária; pequenos ajustes finos podem ser concluídos durante o comissionamento inicial.
Q3: Meu flange de robô não é padrão, posso adotar o módulo de pinça de troca rápida do robô N160?
Os modelos em estoque do módulo de pinça de troca rápida do robô N160 se adaptam aos flanges do robô convencional. Para interface não padrão, o serviço personalizado e OEM pode modificar o flange de montagem de acordo com os desenhos do cliente.
P4: O que acontece se o fornecimento de ar for interrompido acidentalmente durante o movimento do robô?
A estrutura mecânica de travamento automático está integrada. Mesmo o ar comprimido desaparece, os dentes de travamento continuam engrenando para evitar a queda do módulo do lado da ferramenta. A ação de desbloqueio só pode ser acionada quando o sinal de desbloqueio e a pressão de ar válida existirem simultaneamente.
P5: Que ciclo de manutenção devo seguir para o módulo de pinça de troca rápida do robô N160?
Na produção contínua de 24 horas, inspecione as peças consumíveis a cada 250.000 ciclos, limpe a superfície de referência e adicione graxa antidesgaste. Reduza o intervalo de manutenção para oficinas com muita poeira.
Q6: O módulo de pinça de troca rápida do robô N160 pode funcionar em oficinas propensas a respingos?
A versão padrão atinge o grau IP53, adequada para oficinas comuns. Para ambientes propensos a respingos, alta umidade e levemente corrosivos, selecione o módulo de garra de troca rápida do robô N160 personalizado com vedação atualizada e tratamento anticorrosivo.
Enviar consulta
Informações de contato
-
Endereço
Nº 44, Daning Entrepreneurship Road, cidade de Humen, cidade de Dongguan, província de Guangdong, China
-
Tel
-
E-mail
Bem-vindo ao enviar uma consulta ao JWGRIP. Nossa equipe técnica e de vendas profissional fornecerá seleção gratuita de acessórios, design de solução personalizada e orçamento preciso.

Recomendações de notícias