Português
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Fabricante profissional da série de pinças de troca rápida de robôs para automação industrial
Como fornecedor de retrofit com foco em automação da série Robot Quick Change Gripper,JWGRIPfornece adaptadores de acoplamento de bandejas, módulos de fixação de extremidade robótica e braços de fixação articulados com testes de fadiga mecânica e produção de lote padronizada para oficinas CNC e integradores de automação que buscam automação de linha parcial, mantendo a infraestrutura existente de fixação de operação manual. Este hardware de comutação do lado do robô remove as principais barreiras de atualização sem a substituição completa do equipamento. Emparelhado com a série de posicionamento de ponto zero UPC eSérie de paletes de ponto zero, ele cria fluxos de trabalho completos e automatizados de manuseio de materiais para transferência perfeita de peças entre estações operadas por robô e estações de configuração manual. Rigorosos controles de curso de travamento mecânico e tolerância do pino de posicionamento são aplicados na produção em massa para garantir estabilidade de localização a longo prazo sob condições mistas de produção com automação manual.
Mensagem de falha
Um grande número de oficinas mecânicas já possui sistemas de fixação manual maduros. Quando os gerentes de fábrica planejam introduzir o manuseio robótico, eles geralmente presumem que a compra de um braço robótico por si só proporcionará resultados de produção incontestáveis. Na realidade, os corpos dos robôs são apenas dispositivos de execução de movimento. Sem hardware de comutação de efetores finais correspondente, os robôs não podem agarrar, levantar e localizar de forma confiável os paletes e acessórios existentes no local de produção.
Que consequências negativas advêm de hardware de preensão de robôs mal adaptado?
Acoplamento solto, posição de agarramento deslocada ou queda acidental do palete podem ocorrer durante o movimento do robô em alta velocidade. Muitos projetos de automação sofrem baixo tempo de atividade não por causa de falhas no controlador do robô, mas devido a hardware de conexão incompatível entre o flange do robô e os transportadores da peça.
Como você preserva os fluxos de trabalho de configuração manual existentes após adicionar hardware de robô?
Muitos esquemas iniciais de transformação de automação forçam as oficinas a escolher o modo totalmente automático e a abandonar a conveniente intervenção manual. Na produção mista de pequenos lotes do mundo real, os operadores ainda precisam carregar manualmente peças brutas com formatos especiais, inspecionar peças semiacabadas ou lidar com a desmontagem de emergência de peças de trabalho.
O hardware de comutação final do robô é aplicado apenas para produção em massa totalmente autônoma?
Este é um mal-entendido comum. Também oferece grande valor para oficinas semiautomáticas em modo híbrido. Os operadores podem concluir trabalhos complexos de preparação manual offline e os robôs encarregam-se de tarefas repetitivas de transporte de paletes.
Diferenças Funcionais
Acoplamento da bandeja da garra de troca rápida do robô: Este componente de conexão intermediário estabelece uma relação de correspondência mecânica estável entre os módulos de preensão e os paletes alvo. Ele absorve pequenos desvios de posição gerados por erros de posicionamento de movimento do robô, evitando danos por colisão rígida entre estruturas mecânicas durante ciclos de transferência em alta velocidade.
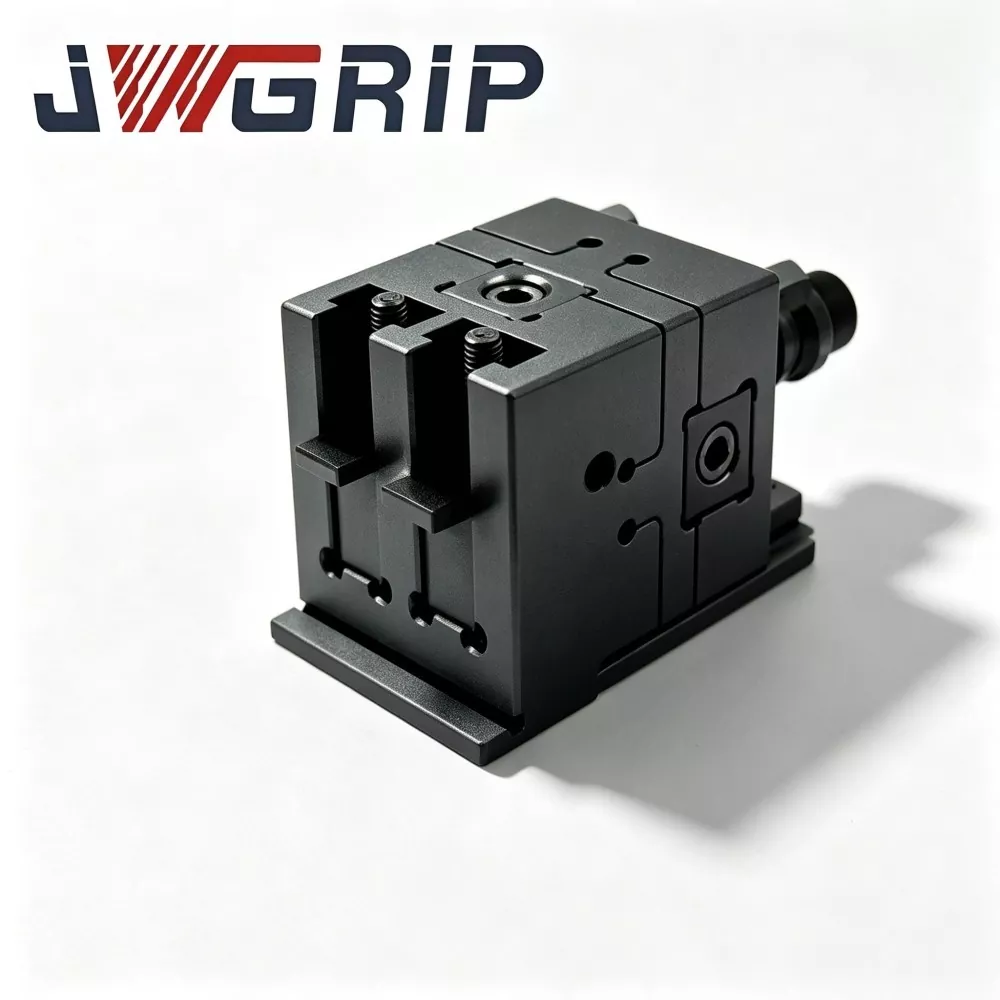
Módulo de pinça de troca rápida do robô N160: Este módulo montado em flange central serve como unidade base instalada diretamente no flange de saída do robô. Ele fornece interface de travamento padronizada para braços de agarramento subsequentes, permitindo a troca rápida de diferentes ferramentas finais sem modificar repetidamente os parâmetros do programa do robô.
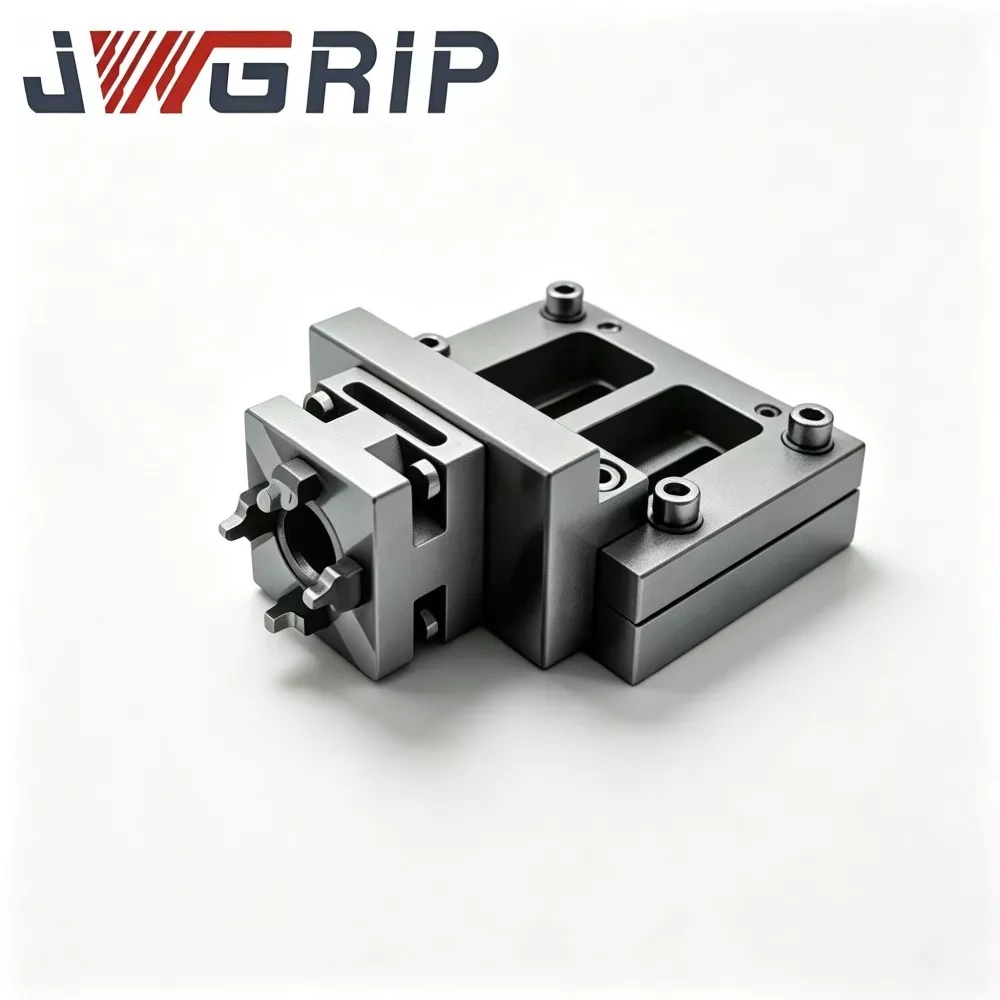
Braço de articulação de dobradiça N160 para pinça de troca rápida do robô: O braço de execução móvel que entra em contato físico com os contornos externos do palete. Seu contorno estrutural é otimizado de acordo com a geometria da borda do palete, proporcionando uma força de agarramento estável no estilo de embalagem. Evita escorregar sob aceleração e desaceleração durante o movimento da trajetória do robô.
Indicadores Básicos de Avaliação
Como confirmar se a carga nominal corresponde às demandas reais de produção?
Os usuários não podem simplesmente consultar os dados de carga nominal do braço do robô. Eles precisam calcular o peso total, incluindo módulo de garra, braço de articulação, palete, acessório e peça bruta. Exceder a carga composta acelerará o desgaste mecânico e induzirá riscos ocultos de queda.
Por que a precisão do posicionamento repetido da ação de preensão é tão importante quanto a precisão do mandril de ponto zero?
Mesmo que os mandris do lado da máquina possuam precisão em nível de mícron, se a garra do robô produzir um grande desvio de posição durante a coleta e colocação de paletes, a precisão geral do sistema será bastante reduzida. O erro de posicionamento do lado da pinça será transmitido a todo o circuito de fixação.
Quais fatores ambientais devem ser considerados para o hardware final do robô?
Os efetores finais do robô trabalham dentro de zonas periféricas de máquinas-ferramenta, salpicadas por líquido refrigerante de corte, cavacos de metal e névoa de óleo. O tratamento de superfície da ferragem e o desempenho de vedação devem resistir à corrosão e ao travamento de cavacos dentro das posições móveis da junta.
Como realizar o acoplamento perfeito com hardware periférico de fixação de ponto zero?
Quais pré-requisitos são necessários para cooperar com a série UPC Zero Point Positioning?
Mantenha dimensões de captura de contorno externo consistentes para paletes alvo. A geometria do braço articulado deve corresponder à estrutura da borda do palete da série UPC, para que os robôs possam realizar ações de coleta estáveis para paletes compatíveis com robôs.
Quais benefícios são trazidos pela combinação com a série Zero Point Pallet?
Com o adaptador de acoplamento de bandejas, os robôs também podem manusear paletes comuns usadas manualmente. As lojas não precisam substituir todos os paletes existentes para realizar a transformação semiautomática, protegendo o investimento anterior em hardware.
Que riscos ocultos devem ser evitados na operação em modo híbrido?
Evite o uso misto de paletes com diferentes dimensões externas em uma área de trabalho do robô. Tamanhos de contorno diferentes causarão posições de agarramento incorretas. A gestão rigorosa da classificação de paletes deve ser realizada no local.
Material de hardware e características do processo
Os principais corpos estruturais dos módulos de garras e braços de ligação adotam liga de aço de alta resistência. As principais superfícies de contato e travamento recebem têmpera de cementação e retificação de precisão. Cada componente acabado passa por repetidos testes de fadiga cíclica antes do envio. A deformação estrutural é estritamente controlada sob condições nominais de carga total.
As dimensões da conexão do flange seguem os principais padrões de interface de robôs industriais. As principais posições dos furos de instalação mantêm a intercambialidade, reduzindo o trabalho de modificação secundária durante a instalação no local.
Os serviços de adaptação personalizados abrangem o ajuste do curso de agarramento, placas especiais de conversão de flange e tratamento de superfície antidesgaste, para se adequar a contornos de paletes não padronizados e diversas marcas de robôs.
Notas de aplicação
Os componentes de preensão do lado do robô sofrem impacto frequente de aceleração-desaceleração durante cada ciclo de movimento. O acúmulo de cavacos dentro das juntas de dobradiça aumentará a resistência ao movimento e produzirá deslocamento de agarramento. A limpeza e lubrificação periódicas das juntas devem ser incorporadas nas listas de verificação diária de manutenção do equipamento. A operação contínua sem manutenção de rotina degradará gradualmente a estabilidade do agarramento, mesmo para componentes de automação bem projetados.





- View as

Braço de ligação de dobradiça N160 para pinça de troca rápida de robô
JWGRIP é o fabricante e fornecedor profissional de braço de articulação de dobradiça N160 para pinça de troca rápida de robô na China, fornecendo serviço direto da fábrica com produtos padrão totalmente em estoque para apoiar a implantação de projetos de automação global e manutenção de oficina. É um componente oscilante de dobradiça com núcleo de transmissão de força de alto desempenho projetado especificamente para módulos de pinças de troca rápida de robôs da série N160. Ele integra a estrutura de transmissão de força otimizada e a tecnologia de conformação integrada forjada a quente em uma única unidade funcional, servindo como a principal peça cinemática que converte a força motriz linear do pistão em movimento de fixação oscilante da mandíbula da garra.
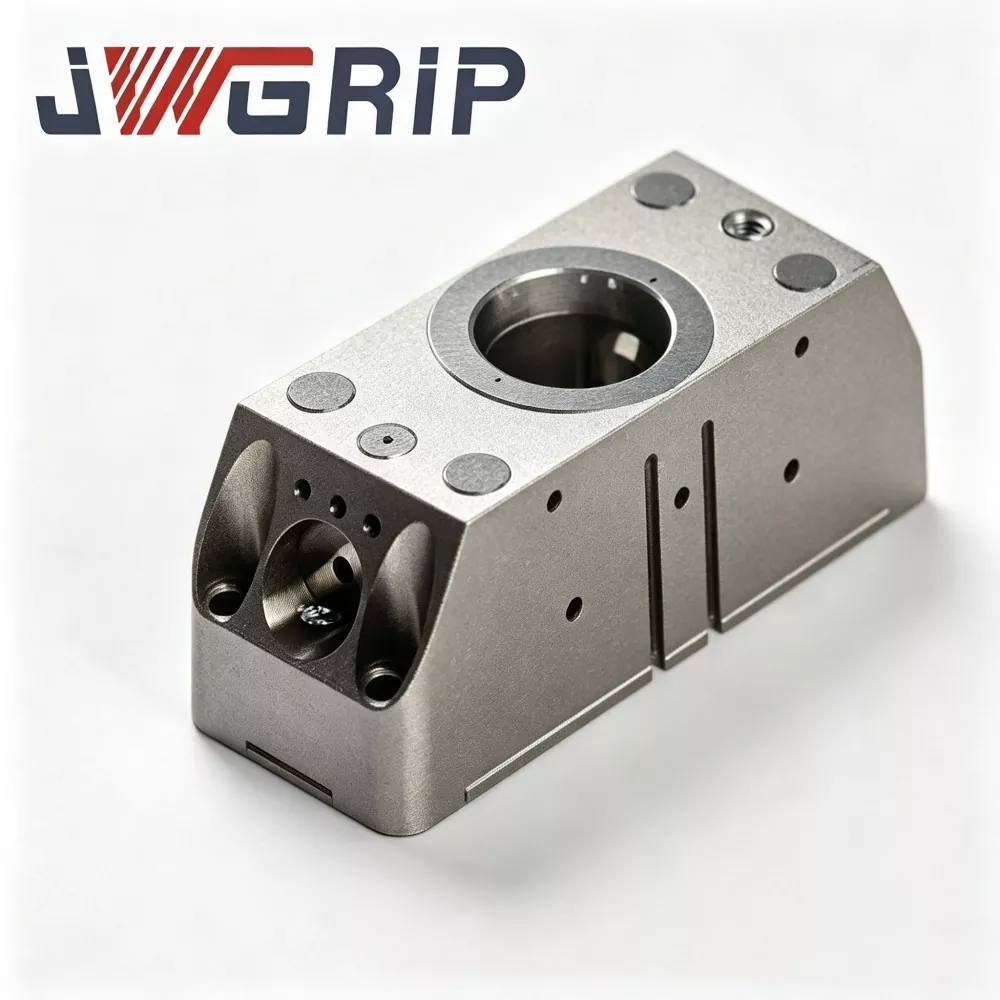
Módulo de pinça de troca rápida do robô N160
JWGRIP é o fabricante e fornecedor profissional do módulo de pinça de troca rápida do robô N160 na China, apoiando a aquisição de pedidos em massa e fornecendo preço de fábrica genuíno para parceiros de projetos de automação globais. É uma unidade de execução de extremidade de braço robótica integrada recentemente atualizada, especialmente projetada para modernas linhas de produção não tripuladas e flexíveis. Integrando de forma inovadora a pinça paralela pneumática e a interface de troca rápida do robô em um único corpo modular, elimina a necessidade de discos de troca rápida separados e montagem independente da garra, não exigindo flanges de conexão multicamadas adicionais ou acessórios de transição.
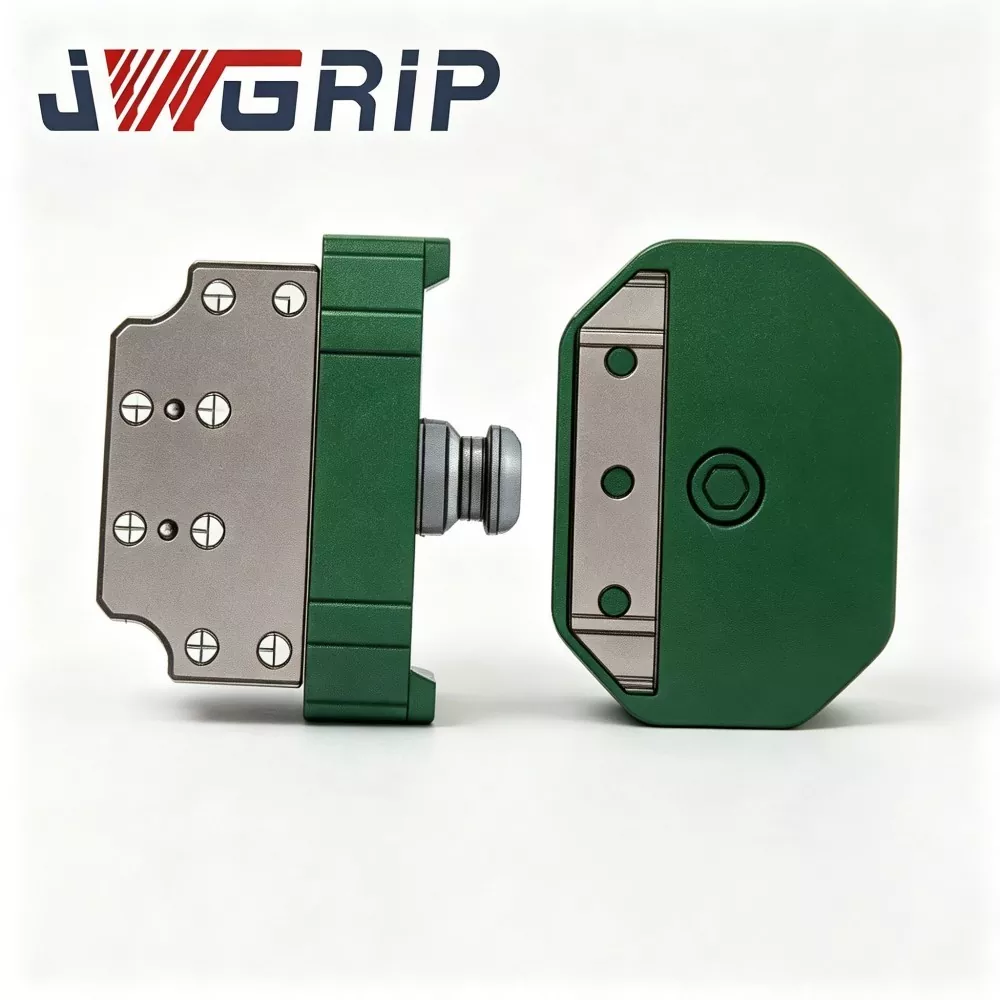
Acoplamento da bandeja da pinça de troca rápida do robô
JWGRIP é o fabricante e fornecedor de acoplamento profissional de bandeja de pinça de troca rápida de robô na China. É um componente avançado de comutação de efetor final de robô integrado, especialmente projetado para linhas de produção automatizadas não tripuladas e flexíveis. Ele integra configuração estrutural de liga de aço de alta resistência e processo de retificação de precisão em uma única unidade, realizando a troca totalmente automática de ferramentas robóticas sem intervenção manual durante a substituição de pinças, bandejas e outras ferramentas finais.
JWGRIP é um fabricante e fornecedor profissional de Série de pinças de troca rápida para robôs na China. Damos as boas-vindas a você para vender no atacado produtos de alta qualidade a preços competitivos de nossa fábrica.
Recomendações de notícias