Português
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Fabricante confiável da série de posicionamento de ponto zero UPC para fixação de trabalho de alta precisão
Como fornecedor industrial OEM e ODM da série UPC Zero Point Positioning,JWGRIPrealiza iteração estrutural, validação mecânica e fabricação em massa de paletes compatíveis com robôs, bases de localização magnética e braços de conexão mecânica. Este conjunto de hardware de localização compatível com robôs foi desenvolvido especificamente para fabricantes que pretendem expandir a capacidade robótica de manuseio de materiais sem revisar sua base de máquinas CNC existente. Juntamente com este portfólio de hardware, resultados de ferramentas compatíveis podem ser alcançados quando combinados comSérie de paletes de ponto zeroe a série Zero Point Clamping Chuck, formando fluxos de trabalho híbridos de localização manual-automática em todo o chão de fábrica. Todas as principais dimensões correspondentes seguem estritamente padrões de interface unificada para garantir interoperabilidade perfeita entre séries.
Gargalo de aplicativo
Muitos conjuntos convencionais de hardware de ponto zero são desenvolvidos exclusivamente para operações manuais de carga e descarga. Quando as fábricas adicionam braços robóticos para produção não tripulada, elas rapidamente enfrentam obstáculos práticos. Os paletes padrão não possuem recursos de captura mecânica dedicados, os mandris comuns não podem receber paletes entregues por robôs de maneira estável e os operadores enfrentam trabalho extra de modificação para adaptar o hardware antigo às estações robóticas.
E se você quiser alternar com flexibilidade entre operação manual e manuseio robótico na mesma estação de máquina? Muitas das primeiras soluções de automação forçam as oficinas a escolher um modo permanentemente. Ou você opera de forma totalmente automática e perde a intervenção manual rápida, ou se limita ao carregamento manual e desiste do potencial de produção sem iluminação.
Como evitar a dispendiosa substituição de hardware em grande escala ao modernizar robôs em máquinas existentes? A substituição completa de todos os paletes e mandris cria um grande desperdício de capital. Muitos gerentes de produção estão buscando hardware complementar modular que possa coexistir com sua infraestrutura atual de ponto zero. É exatamente aí que esta série oferece valor prático tangível
Componentes de ferramentas modulares
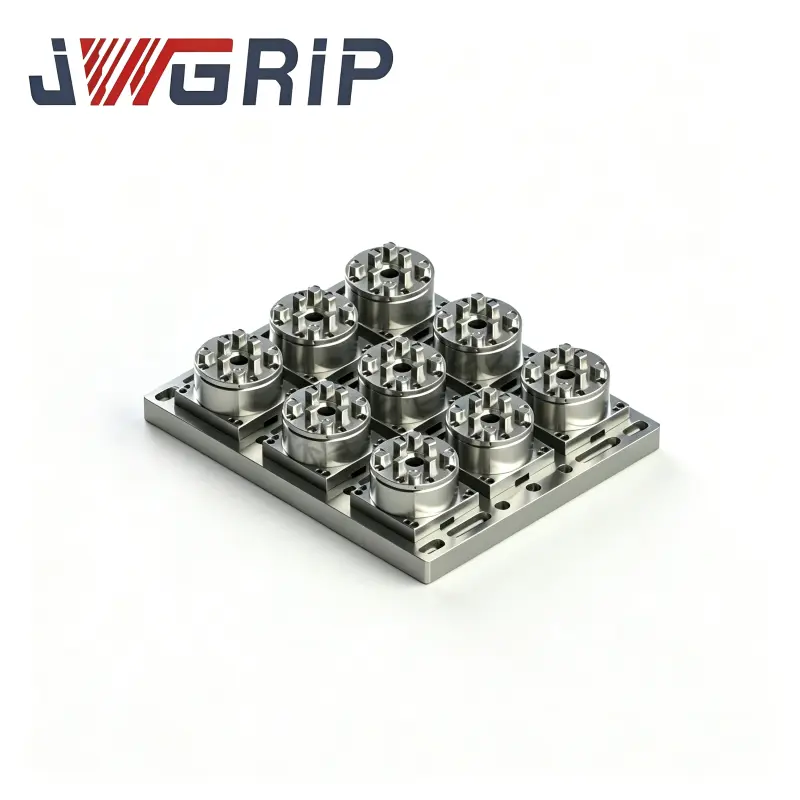
Palete UPC Zero Point com Power Chuck: Esta unidade de palete integrada incorpora poderosos componentes de fixação integrados. Projetado para agarramento e posicionamento direto do robô, ele remove adaptadores intermediários extras. Ele pode ser entregue diretamente por braços mecânicos e travado no lugar sem toque humano, sendo adequado para processamento contínuo de peças em lote sob condições autônomas.
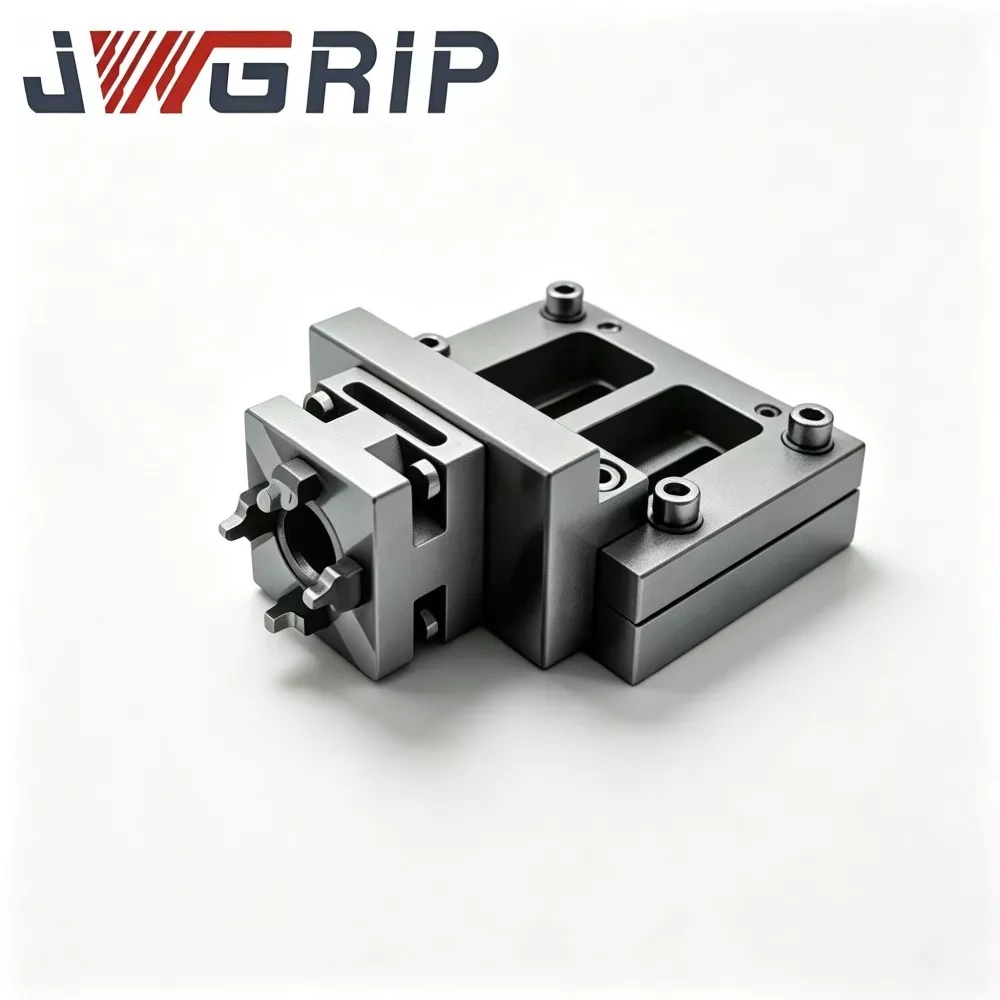
Palete magnética de ponto zero UPC: Adota uma lógica de localização assistida magnética diferente dos esquemas de travamento mecânico puro. O pré-posicionamento magnético mantém o palete no lugar antes que o travamento mecânico formal entre em vigor. Esta função de pré-posicionamento evita efetivamente o deslizamento ou deslocamento do palete durante o movimento do robô em alta velocidade e ações de transferência rápidas. Ele tem um desempenho extremamente bom para peças de parede fina e montagens de luminárias leves.
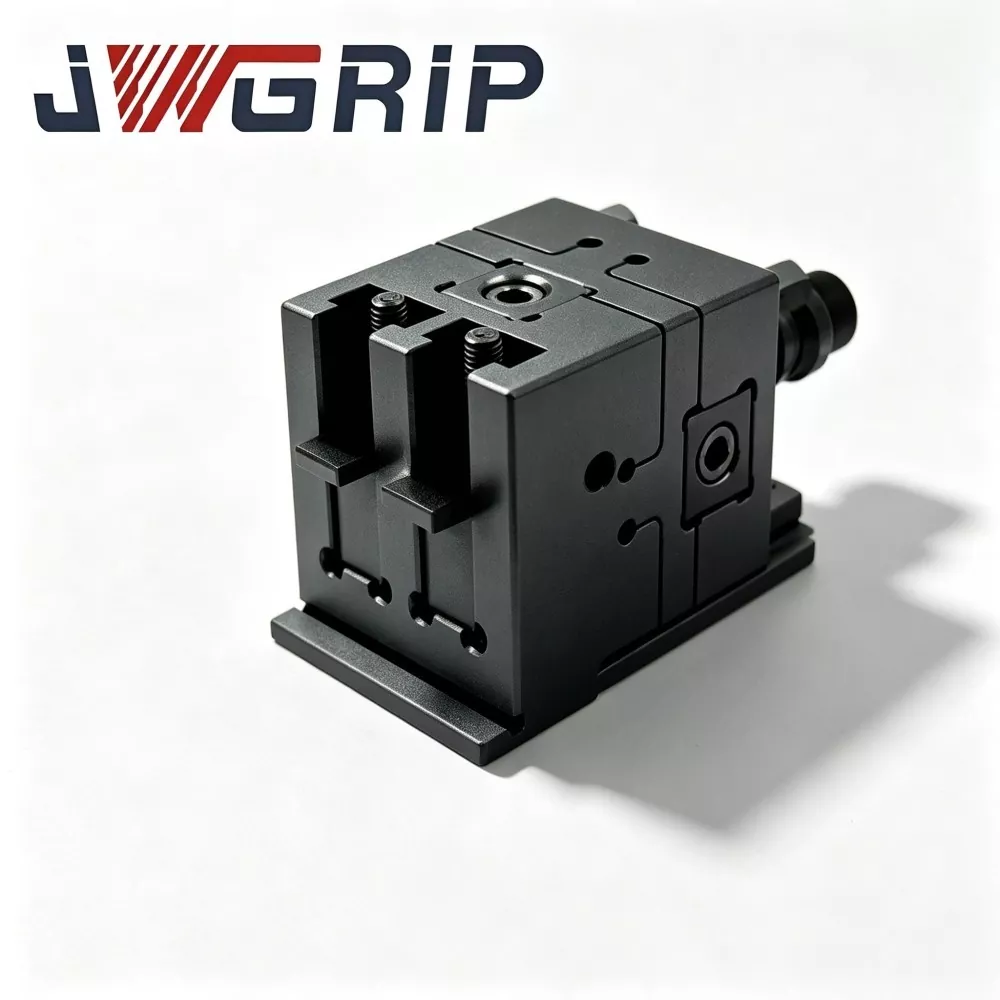
Braço de articulação de dobradiça UPC para trocador de ferramentas de troca rápida de robô: Servindo como extremidade de execução mecânica montada em flanges de robô, este braço de articulação realiza ações de agarrar, levantar e transportar paletes alvo. Suas dimensões estruturais correspondem precisamente ao perfil externo dos paletes da série UPC, evitando riscos de agarramento e queda durante ciclos robóticos de alta velocidade.
Segmentos de centralização UPC para sistema de mandril de ponto zero: Esses segmentos de centralização atuam como componentes auxiliares de posicionamento intercambiáveis. Eles ajustam a tolerância do ponto de referência quando os paletes e os mandris do lado da máquina fazem interface, compensando pequenos desvios de montagem gerados durante a operação da oficina a longo prazo. Eles prolongam a vida útil de todo o conjunto de localização.
Preparativos e regras para troca de modo de carregamento híbrido
Que preparativos devem ser concluídos para a comutação de modo misto?
Mantenha padrões de dados unificados para paletes UPC servidos por robô e paletes operados manualmente provenientes da série Zero Point Pallet. Especificações idênticas de pinos de tração garantem intercambialidade física no mesmo mandril do lado da máquina.
Quais regras operacionais precisam de atenção durante a mudança de modo?
Ao mudar da produção robótica para o ajuste manual, os operadores não precisam desmontar ou modificar o mandril do lado da máquina. Eles apenas substituem os paletes orientados por robôs da série UPC por paletes comuns carregados manualmente. Não é necessário nenhum trabalho de nova sondagem ou redefinição de dados.
Quais riscos ocultos você deve observar em fluxos de trabalho de modo misto?
Preste atenção aos limites de peso da preensão do robô. O peso total das peças de trabalho e do acessório não pode exceder a carga nominal do braço de articulação da dobradiça UPC para o trocador de ferramentas de troca rápida do robô. A sobrecarga provocará desvio de posicionamento e deformação mecânica.
Avaliação de desempenho
Precisão de transferência de repetição robótica: Não é apenas a precisão de posicionamento estático após o travamento. Você também precisa examinar o desvio de posição gerado em todo o processo de agarrar, levantar, mover e posicionar o robô. Pequenos desvios durante a transferência se transformarão em erros dimensionais óbvios após vários ciclos de processamento.
Adaptabilidade ambiental de estruturas assistidas magnéticas: Para oficinas cheias de cavacos de corte à base de ferro, os modelos de paletes do tipo magnético precisam de projetos eficazes para repelir cavacos para evitar que restos de ferro adiram às superfícies magnéticas e destruam o nivelamento de localização.
Desempenho anti-impacto da estrutura mecânica: ações de colocação com a mão do robô trazem certo impacto de contato. A resistência estrutural do hardware deve absorver impactos repetidos e frequentes sem deformação permanente das faces de referência de localização.
Recursos de material e artesanato
Os principais corpos estruturais adotam liga de aço temperado de alta resistência. As principais superfícies de contato de localização passam por processos de retificação de precisão em várias etapas. Os conjuntos de paletes do tipo magnético passam por repetidos testes de envelhecimento por atenuação da força magnética, para garantir que a capacidade de pré-posição magnética permaneça estável após milhares de ciclos de trabalho.
Todos os componentes da série UPC Zero Point Positioning mantêm compatibilidade de interface com a série Zero Point Clamping Chuck. As fábricas não precisam descartar os mandris existentes nas máquinas ao introduzir paletes com capacidade de robô. Os ativos de hardware existentes podem continuar funcionando no novo layout de produção automatizado.
O suporte de modificação não padrão cobre dimensões de ranhura de preensão, ajuste de intensidade de força magnética e tamanhos de flange de montagem de braço de ligação, adaptando-se a vários padrões de flange de marca de robô convencionais no mercado.
Manutenção Diária
O hardware de localização orientado a robôs não proporcionará desempenho total apenas com uma instalação simples. O gerenciamento diário deve combinar o ajuste dos parâmetros de movimento do robô, a limpeza regular de cavacos em superfícies magnéticas e a inspeção periódica da folga da junta do braço de ligação. Mesmo hardware modular de alta qualidade produzirá riscos ocultos se as etapas de manutenção de rotina forem omitidas. Muitos casos de baixo desempenho em projetos de automação se originam de inspeções diárias negligenciadas, e não de defeitos do próprio hardware.





- View as
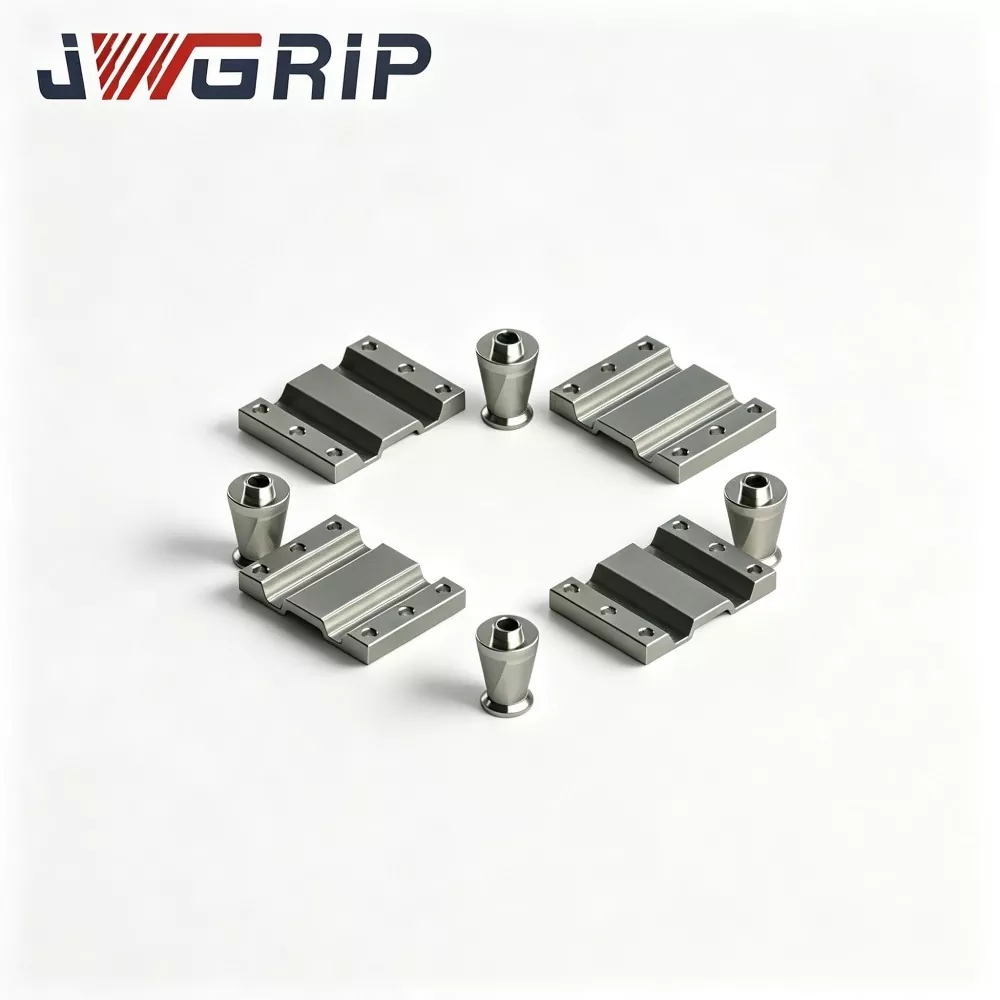
Segmentos de centralização UPC para sistema de fixação de ponto zero
JWGRIP é o fabricante e fornecedor profissional de segmentos de centralização UPC personalizados para sistema de fixação de ponto zero na China, com especificações padrão totalmente em estoque. Como acessórios de suporte essenciais projetados profissionalmente para sistemas de mandril de ponto zero UPC, esses segmentos de centralização servem como componentes de correspondência de núcleo e manutenção para unidades de fixação de ponto zero. Adotando materiais de liga de aço de alta dureza e tecnologia de processamento de precisão padronizada, eles podem ser adaptados diretamente a todos os mandris de ponto zero padrão UPC sem acessórios auxiliares extras, suportando montagem padronizada e modificação personalizada para atender a diversas demandas de correspondência de acessórios e atualização de equipamentos.
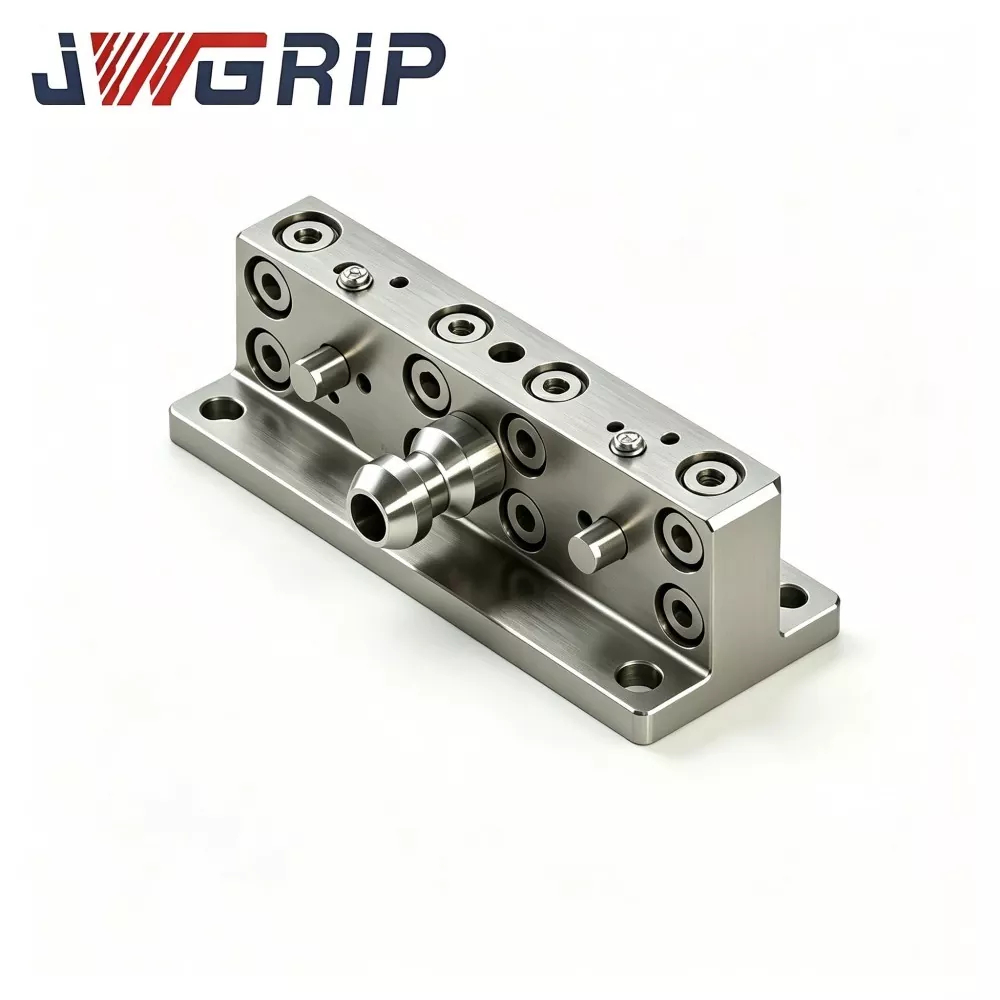
Braço de ligação de dobradiça UPC para trocador de ferramentas de troca rápida de robô
JWGRIP é um exportador OEM profissional do braço de articulação de dobradiça UPC para trocador de ferramentas de troca rápida de robô na China. É um componente de conexão estrutural central especialmente projetado para troca automática de acessórios por robôs e células de produção flexíveis CNC não tripuladas. Servindo como o principal meio de transmissão de força entre o efetor final do robô e os conjuntos de paletes de ponto zero UPC, este braço de articulação otimizado realiza o travamento e desbloqueio mecânico de paletes de ponto zero puramente através do movimento do eixo do robô, eliminando a necessidade de dispositivos de acionamento auxiliares pneumáticos e hidráulicos adicionais.
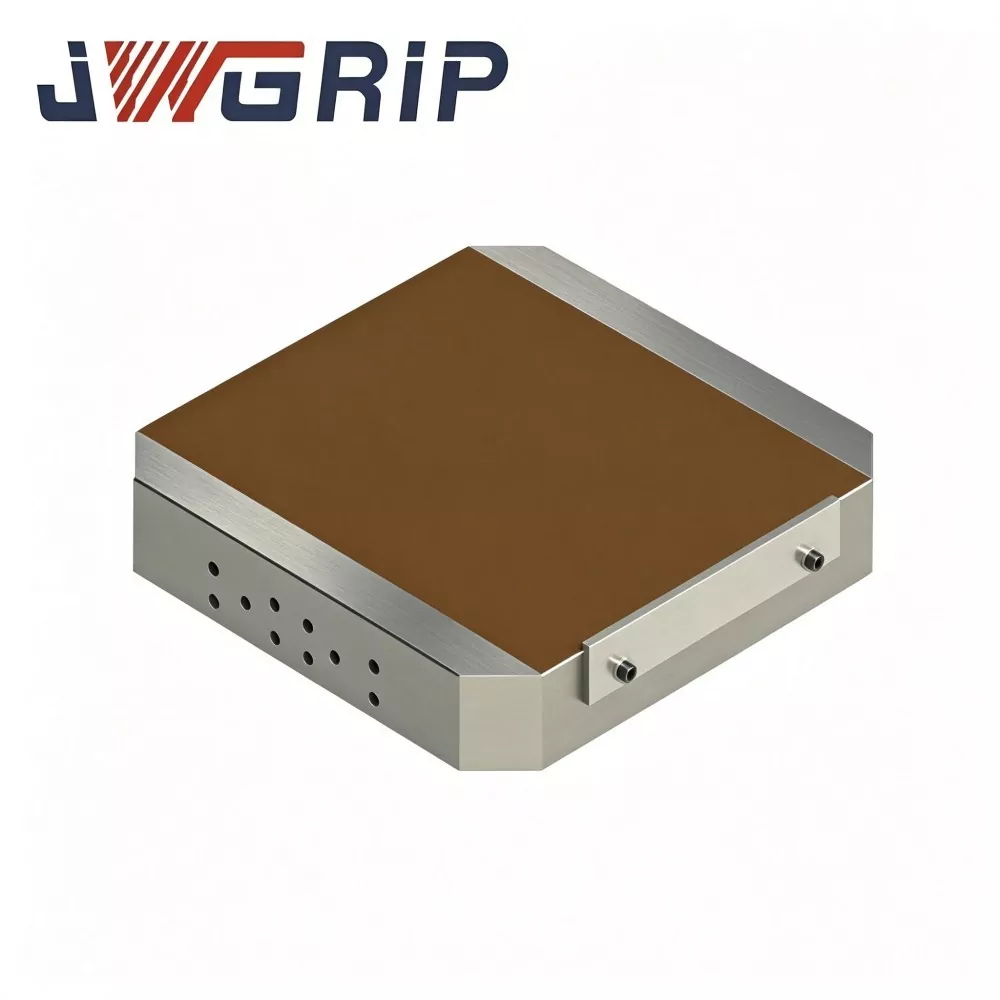
Palete magnética de ponto zero UPC
JWGRIP é um exportador profissional e atacadista direto da fábrica na China, fornecendo paletes magnéticos de ponto zero UPC e soluções de fixação personalizadas de alta eficiência para oficinas de fresagem CNC, retificação e EDM. Esta unidade de palete integrada combina a construção de posicionamento de troca rápida de ponto zero UPC padrão com um mandril de ímã permanente de alto desempenho, quebrando os limites físicos das mandíbulas de fixação mecânicas tradicionais.
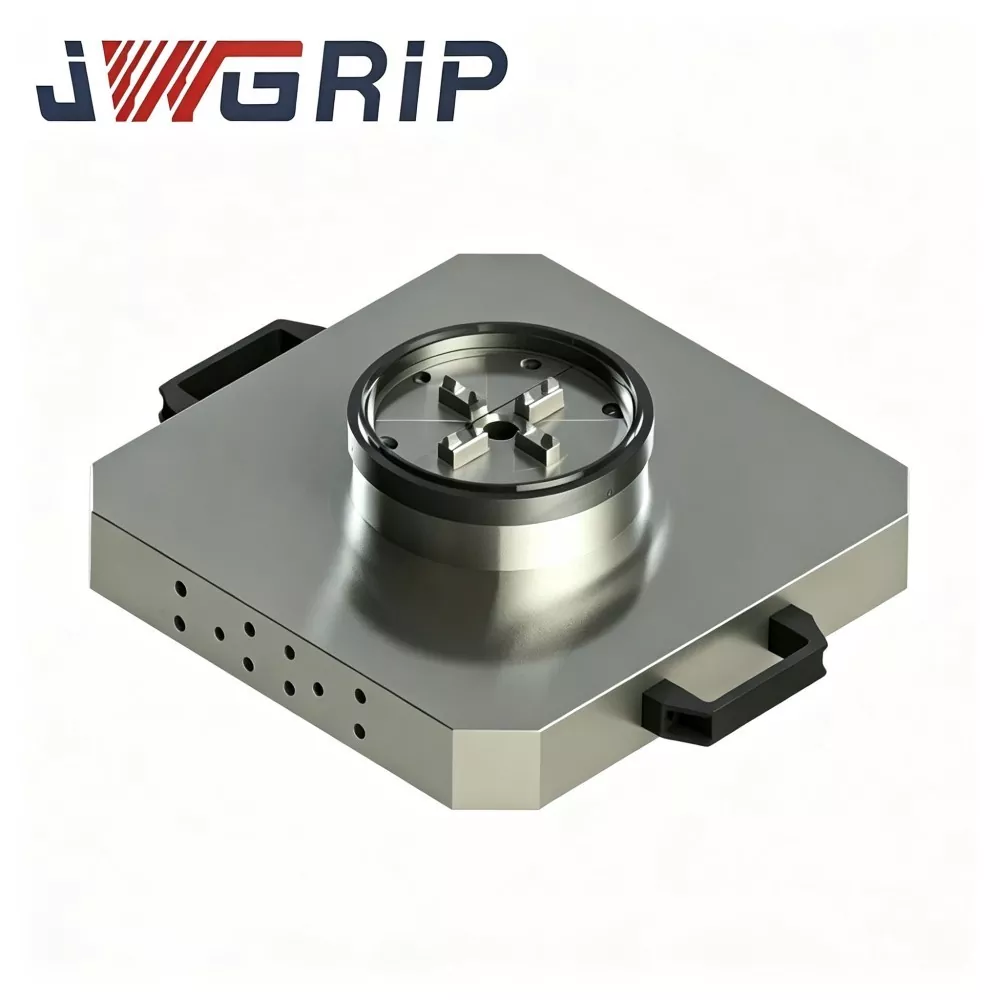
Palete UPC Zero Point com Power Chuck
JWGRIP é o fabricante e fornecedor da palete UPC Zero Point profissional com Power Chuck na China. É um dispositivo de fixação integrado de alta precisão feito sob medida para máquinas modernas de torneamento-fresamento de compósitos e centros de usinagem verticais. Este produto integra de forma inovadora o mecanismo de travamento de ponto zero padrão UPC e o mandril elétrico em uma estrutura de palete monolítica, eliminando a necessidade de aquisição separada e montagem no local de base de ponto zero e acessórios de mandril independentes.
JWGRIP é um fabricante e fornecedor profissional de Série de posicionamento de ponto zero UPC na China. Damos as boas-vindas a você para vender no atacado produtos de alta qualidade a preços competitivos de nossa fábrica.
Recomendações de notícias