Português
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






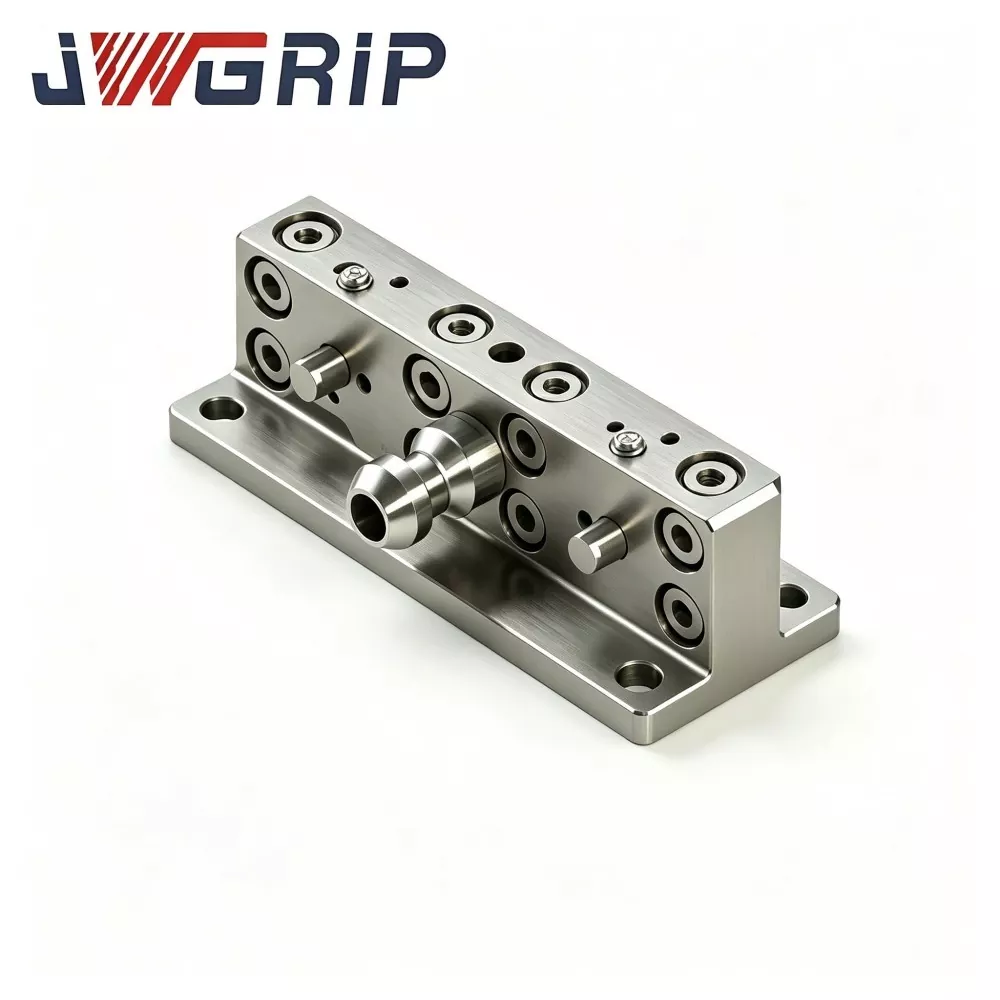
Braço de ligação de dobradiça UPC para trocador de ferramentas de troca rápida de robô
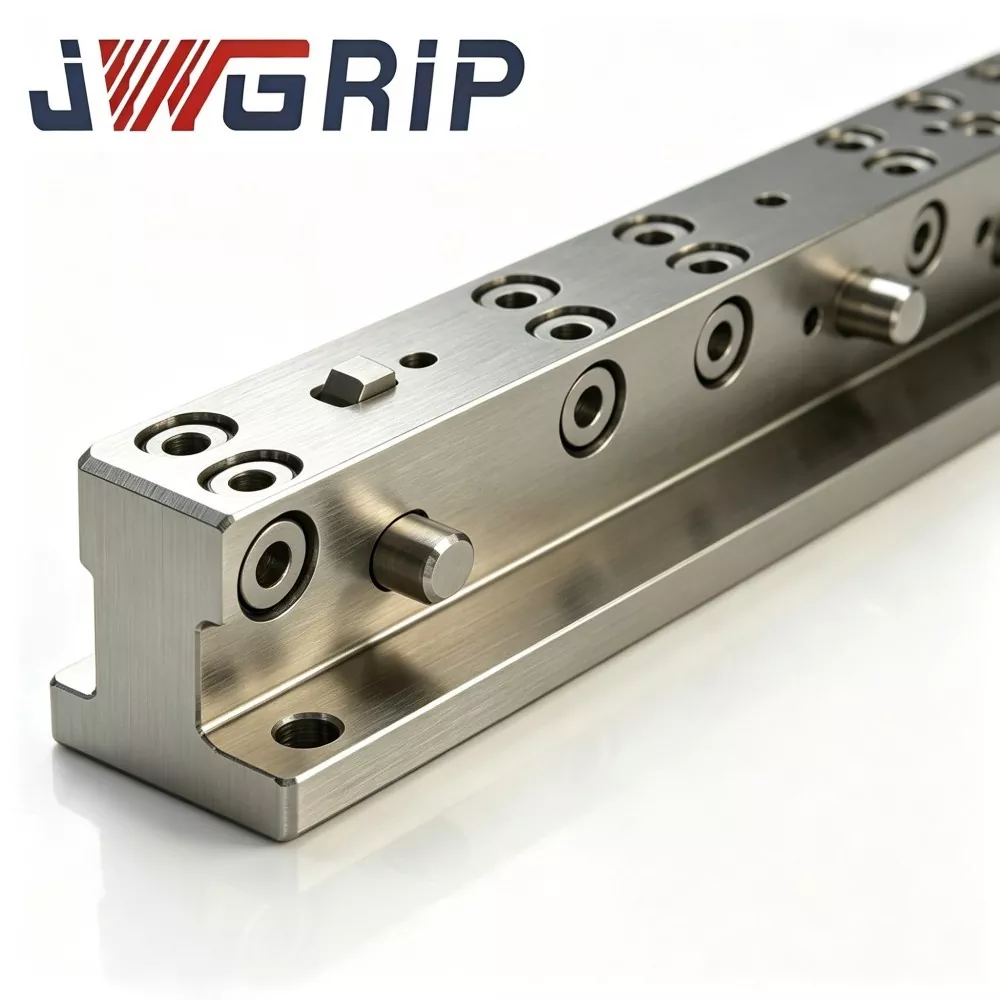
JWGRIP é um exportador OEM profissional do braço de articulação de dobradiça UPC para trocador de ferramentas de troca rápida de robô na China. É um componente de conexão estrutural central especialmente projetado para troca automática de acessórios por robôs e células de produção flexíveis CNC não tripuladas. Servindo como o principal meio de transmissão de força entre o efetor final do robô e os conjuntos de paletes de ponto zero UPC, este braço de articulação otimizado realiza o travamento e desbloqueio mecânico de paletes de ponto zero puramente através do movimento do eixo do robô, eliminando a necessidade de dispositivos de acionamento auxiliares pneumáticos e hidráulicos adicionais.
O braço de articulação de dobradiça UPC para trocador de ferramentas de troca rápida de robô adota uma estrutura mecânica de articulação de dobradiça otimizada de alta precisão, que converte o movimento linear do robô em ação de fixação e desbloqueio de paletes estável e confiável. Usinado em liga de aço estrutural de alta resistência, o produto passa por um rigoroso tratamento de alívio de tensão após usinagem em desbaste para eliminar a tensão de processamento interno e garantir estabilidade estrutural a longo prazo.
As superfícies das juntas das dobradiças são acabadas com retificação de precisão, permitindo um movimento cíclico suave da articulação e excelente resistência ao desgaste. Equipado com uma função de compensação flutuante, o braço de articulação pode absorver pequenos erros de posicionamento repetidos durante a ancoragem do robô, evitando efetivamente o travamento de componentes e danos estruturais causados por pequenos desvios de alinhamento. Amplamente aplicado em células automatizadas de produção CNC e oficinas de fabricação com iluminação apagada, melhora muito a estabilidade e a continuidade das operações de troca de paletes não tripuladas de ciclo longo.
Soluções tradicionais de troca de paletes robóticas
1. A maioria das soluções depende de cilindros de ar externos ou atuadores hidráulicos montados em flanges de robôs para completar o travamento e destravamento do ponto zero. Isto aumenta o peso da extremidade do braço, requer um layout extra de tubulação de gás-líquido e multiplica os riscos de vazamento e falha.
2. Em células de produção automatizadas de alta densidade, o excesso de tubulações periféricas interfere nas trajetórias de movimento do robô e reduz o espaço de trabalho efetivo.
3. Os braços de conexão rígidos simples não podem compensar pequenos deslocamentos de posição durante o acoplamento do robô. Pequenos desalinhamentos de posicionamento geram tensão anormal, travamentos mecânicos e até mesmo danos permanentes às estruturas de travamento de paletes de ponto zero, o que aumenta o tempo de inatividade do equipamento para fabricação sem iluminação.
Principais vantagens do design
· Fabricado em aço estrutural de liga de alta resistência e processado com tratamento de alívio de tensão após usinagem de desbaste para remover a tensão interna induzida pelo corte
· As superfícies de contato da junta da dobradiça passam por retificação de precisão para garantir movimento cíclico suave da articulação e menor desgaste dos componentes
· A função flutuante de articulação integrada absorve pequenos erros de alinhamento causados pela tolerância repetida de posicionamento do robô durante o acoplamento
· As ações de bloqueio e desbloqueio do palete são totalmente acionadas pelo movimento do eixo do robô, eliminando hardware auxiliar de energia fluida
· Diretamente compatível com paletes de ponto zero padrão da série UPC
O feedback de vários integradores de células automatizadas valida que este braço de ligação agiliza as configurações do final do braço do robô, reduz a quantidade de peças auxiliares periféricas e fortalece a confiabilidade da troca automática de paletes sob fabricação autônoma de ciclo longo.
Valor do aplicativo
Como um componente de execução de transição mecânica para unidades de troca rápida de efetores finais de robôs, o braço de articulação de dobradiça JWGRIP UPC para trocador de ferramentas de troca rápida de robô foi desenvolvido especificamente para emparelhar com trocadores de ferramentas de troca rápida de robôs padrão UPC. Ele resolve desafios de compensação de ajuste fino de transição de oscilação e postura entre magazines de ferramentas e efetores finais do robô.
Durante os ciclos de troca automática de ferramentas do robô, os desvios de posicionamento são quase inevitáveis, desencadeados pela tolerância de posicionamento da junta do robô, pelo deslocamento de instalação do compartimento da ferramenta e pela deflexão do acessório sob o peso próprio. Estruturas rígidas de conexão fixa produzirão impactos severos durante o acoplamento.
Consequência menor: abrasão do pino de localização da placa de troca rápida e bloqueio de encaixe
Consequência grave: danos no redutor do robô, destruição dos conjuntos de travamento internos de troca rápida, vida útil reduzida para todo o sistema de troca rápida
As ligações rígidas convencionais têm capacidade de compensação flutuante angular zero, o que impõe requisitos extremamente rigorosos à precisão da instalação do acessório. Mesmo um pequeno desalinhamento de montagem provocará falha de acoplamento no local e bloqueio mecânico durante a implantação do projeto.
O braço de articulação articulada JWGRIP usa uma arquitetura especial de articulação articulada. Ao mesmo tempo que preserva a elevada rigidez estrutural global, proporciona compensação flutuante ajustável:
Desvio de posição de deslocamento durante o acoplamento e amortecimento da força de impacto mecânico
Reduza os requisitos de precisão para robôs e trocadores de ferramentas de troca rápida
Obtenha alinhamento de encaixe de ferramenta autoadaptável e movimentos suaves de agarrar e soltar do robô
Equilibre a especificação de leveza e a resistência mecânica para satisfazer os limites de carga final do robô
O braço de articulação de dobradiça UPC para trocador de ferramentas de troca rápida de robô é amplamente utilizado para transição de carregador de ferramentas, comutação rotativa de várias ferramentas e tarefas automáticas de coleta e colocação de paletes. Ele reduz a carga de trabalho de depuração no local e aumenta a estabilidade e a vida útil dos fluxos de trabalho de troca rápida de robôs. Ele serve como um acessório de ligação mecânica vital para a construção de estações de trabalho de troca rápida robóticas compatíveis com JWGRIP UPC.
Layout Estrutural Interno
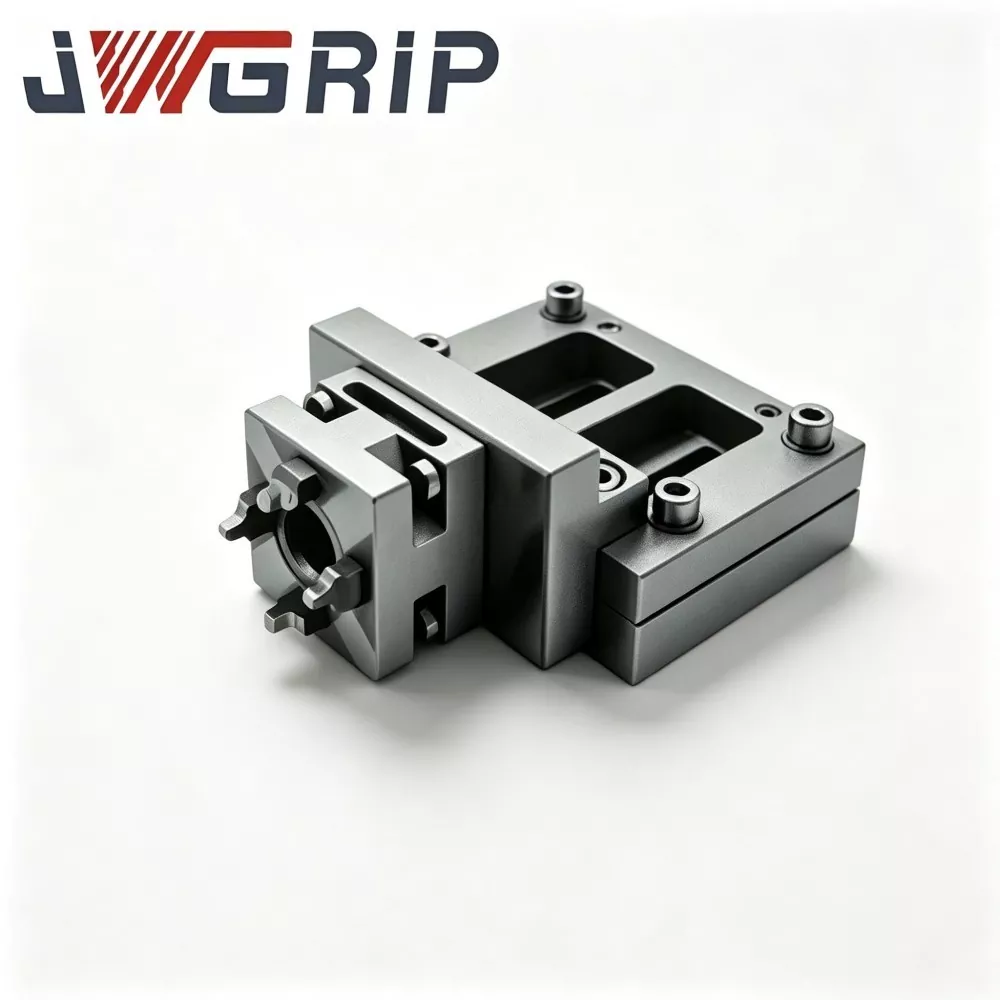
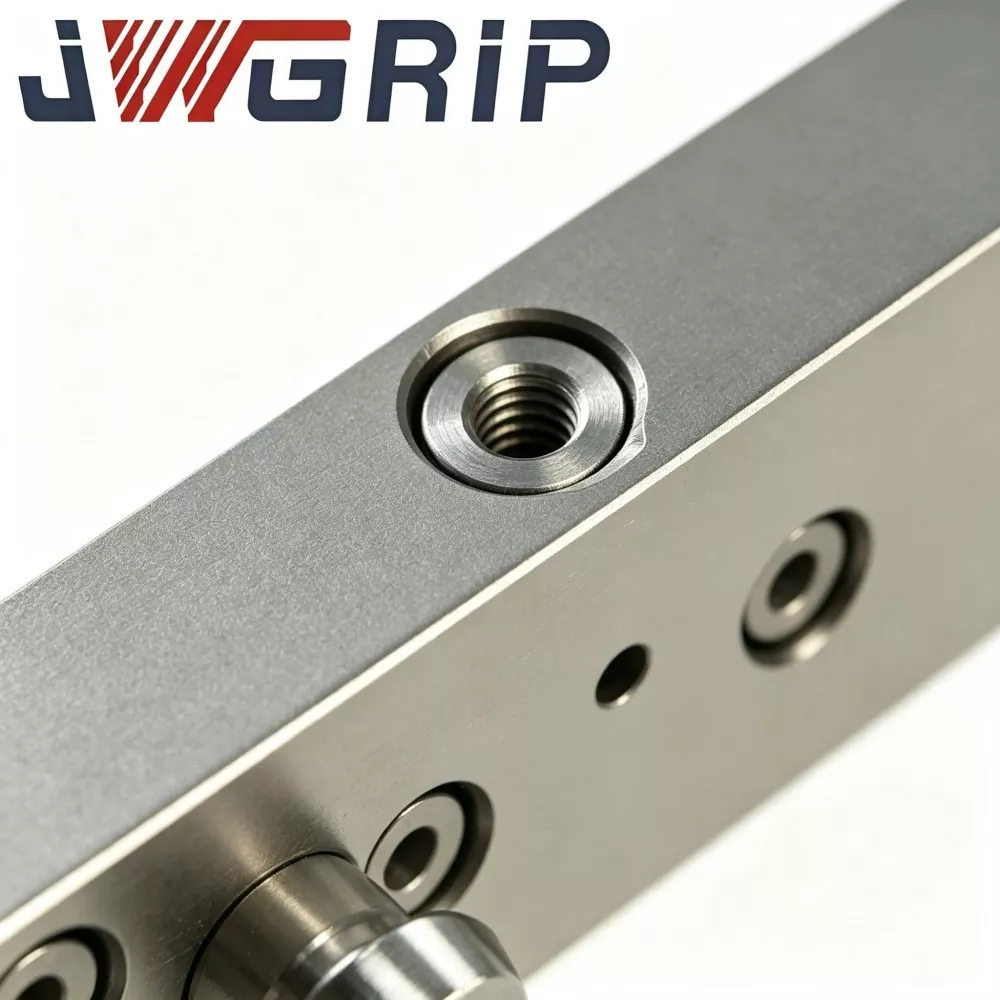
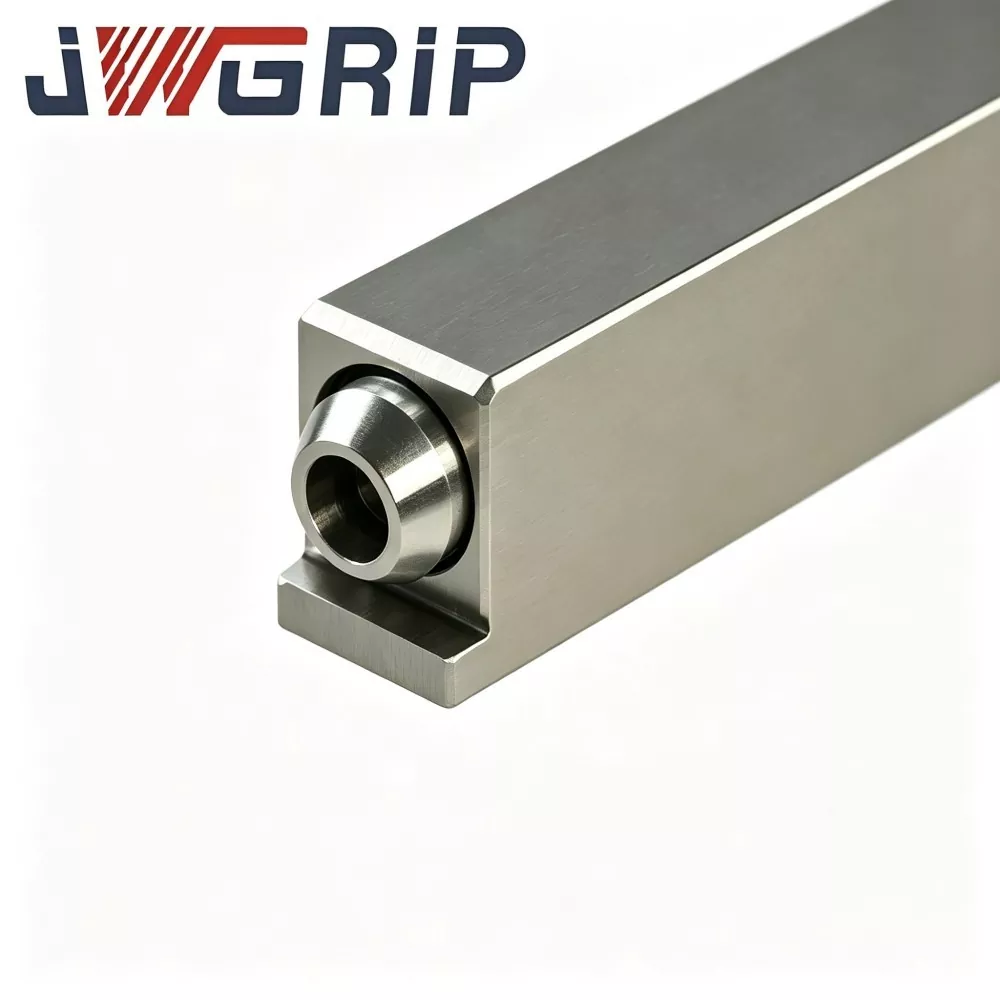
O braço de articulação de dobradiça JWGRIP UPC é montado a partir de vários módulos principais: corpo de articulação principal, juntas rotativas de dobradiça dupla, flange de acoplamento de troca rápida padrão UPC, base de montagem, estruturas de limite de limite, bem como conjuntos de vedação de lubrificação.
Corpo de articulação principal: liga de alumínio de alta resistência usinada com precisão
Eixos rotativos de dobradiça: liga de aço de alta resistência processada com tratamento térmico de têmpera e revenido
Cada eixo rotativo é equipado com bucha resistente ao desgaste e estrutura de vedação à prova de poeira, bloqueando a entrada de líquido refrigerante de corte, poeira de oficina e cavacos de metal nos pares de fricção rotativa
Uma interface se conecta ao flange do trocador de ferramentas de troca rápida do robô; a extremidade oposta se conecta ao acessório do lado do compartimento de ferramentas ou ao adaptador de ferramenta
Mecanismo de Trabalho
1. Quando o robô executa o movimento de troca de ferramenta, o atuador final do robô aciona todo o braço de ligação.
2. Na fase de acoplamento de troca rápida, as juntas de dobradiça permitem a flutuação oscilante dentro do escopo angular predefinido para neutralizar erros de posicionamento e desalinhamento de instalação do acessório. A compensação flutuante só é ativada durante o alinhamento de acoplamento.
3. Depois que o travamento de troca rápida terminar, a estrutura do batente limite engata e trava as juntas das dobradiças. O braço articulado passa para o estado rígido com todos os movimentos de giro desativados, garantindo uma postura estável da ferramenta durante todo o procedimento de usinagem subsequente.
Principais pontos fortes competitivos
1. Design de compensação de deslocamento de dobradiça flutuante de ±3° Absorve o desvio de posicionamento do robô e o desalinhamento de montagem do acessório, amortece a força de colisão de encaixe. Evita danos causados por colisões fortes em placas de troca rápida e redutores robóticos e facilita os padrões de precisão de instalação no local.
2. Configuração de material híbrido leve, mas de alta resistência A liga de alumínio de alta resistência de nível aeroespacial para o corpo de articulação reduz a carga de carga final do robô. Os eixos das dobradiças de aço-liga tratado termicamente proporcionam excelente resistência ao desgaste e à torção, atingindo o equilíbrio ideal entre peso leve e confiabilidade estrutural.
3. Mecanismo de parada de limite integrado e autoengatado O grau de liberdade de giro é bloqueado automaticamente logo após a conclusão do acoplamento e do travamento. Mantém total rigidez no estado de usinagem e elimina oscilações da ferramenta. Ele combina compensação flutuante na fase de acoplamento e alta rigidez na fase de processamento em uma unidade.
4. Conjunto de bucha de eixo rotativo vedado contra poeira. Isola cavacos de metal, fluido de corte e poeira de fábrica. Evite o bloqueio do par rotativo da dobradiça e a abrasão acelerada. Adapta-se a ambientes severos de usinagem em oficinas e prolonga a vida útil do braço articulado.
5. Interface de acoplamento de flange com especificação UPC padrão Conecta-se perfeitamente aos trocadores de ferramentas de troca rápida do robô JWGRIP UPC sem trabalho adicional de modificação de flange. Instalação e substituição simples, compatível com as principais soluções de troca rápida de robôs do mercado.
6. Serviço flexível de personalização não padrão OEM O comprimento do braço, o ângulo de compensação de giro, o layout do orifício de montagem do flange e a capacidade de carga nominal podem ser ajustados. Soluções personalizadas suportam diferentes modelos de robôs e diversos requisitos de layout de compartimento de ferramentas.
Cenários de aplicação
1. Estações de trabalho de automação flexíveis FMS Os robôs implementam comutação rotativa automática para vários acessórios e paletes. Combinado com os trocadores de ferramentas de troca rápida JWGRIP UPC, ele supera as dificuldades de alinhamento de encaixe criadas pelo deslocamento de instalação do compartimento de ferramentas.
2. Células de carga e descarga de robôs CNC Os robôs manuseiam paletes de fixação para transferência de paletes na máquina. O braço articulado absorve o impacto do acoplamento e melhora a continuidade e a estabilidade nas operações de mudança de produção.
3. Estações de transição de buffer de magazine de ferramentas do robô Os robôs buscam repetidamente diversas ferramentas em magazines de múltiplas ferramentas. Tolera erros de instalação do compartimento de ferramentas e reduz a frequência de falhas de acoplamento.
4. Linhas de produção de troca automática de moldes e acessórios Realizam a troca automática de moldes, inserções de molde e gabaritos. Reduza o trabalho de depuração no local e reduza o ciclo de comissionamento da estação de trabalho.
5. Retrofit para equipamentos de automação não padrão Adicionar função de compatibilidade flutuante aos atuadores finais do robô existentes. Não há necessidade de substituir todo o conjunto de montagem de troca rápida.
Etapas de instalação
1. Antes da instalação, limpe as superfícies de contato do flange de troca rápida UPC e do flange de acoplamento do braço de articulação. Limpe cavacos e contaminação de óleo, obtenha uma superfície de encaixe plana. Evite estresse extra na articulação da dobradiça causado pela montagem inclinada.
2. Aperte os parafusos de conexão do flange seguindo estritamente o valor de torque especificado. A fixação com torque excessivo deve ser proibida, para evitar deformação do braço de articulação e travamento da dobradiça.
3. Após a montagem, balance manualmente o braço de articulação para verificar se o movimento da dobradiça funciona suavemente e sem travar. Confirme que as estruturas de limite limite operam normalmente.
4. Depuração completa do aprendizado do robô. Configure uma velocidade de aproximação de acoplamento razoável. Proibir o acoplamento de alta velocidade e impacto forte, para evitar exceder o ângulo de compensação da dobradiça e o risco de sobrecarga do mecanismo.
5. Após a conclusão do procedimento de travamento de troca rápida, verifique se o mecanismo de parada limite bloqueou a liberdade de giro do braço de articulação e se não existe oscilação da ferramenta, então você pode começar a agarrar o trabalho ou tarefas de usinagem.
6. Realize a manutenção de rotina: lubrifique os pontos de lubrificação do eixo da dobradiça dentro do cronograma. Limpe o acúmulo de cavacos ao redor das peças de vedação do eixo. Inspecione a condição de desgaste da bucha quando a ação de giro da dobradiça ficar lenta.
7. Nunca execute operações de corte ou processamento de carga pesada antes do término do travamento de troca rápida. Proteja as juntas das dobradiças da carga de torque lateral e evite danos permanentes no braço de articulação.
Guia de diagnóstico e resolução de falhas
1. Fenômeno de falha: falha frequente de acoplamento e bloqueio mecânico durante a troca rápida do robô
Possíveis causas: faixa insuficiente de compensação de oscilação da dobradiça; desvio excessivo do caminho de aprendizagem do robô; montagem de flange distorcida; lascas de metal presas nos eixos das dobradiças
Contramedidas: Validar o desempenho normal do giro da dobradiça; otimizar a trajetória de movimento do robô; recalibrar o paralelismo do flange; limpar detritos de cavacos ao redor das zonas de vedação do eixo
2. Fenômeno de falha: a oscilação da ferramenta ocorre após a ação de travamento
Possíveis causas: engate incompleto do mecanismo limite-parada; Trocador de ferramentas de troca rápida UPC não totalmente travado; parafusos de montagem do flange soltos
Contramedidas: Inspecione o engate total da estrutura de parada; verifique novamente o status de bloqueio de mudança rápida UPC; reaperte os parafusos de conexão do flange
3. Fenômeno de falha: o balanço da articulação da dobradiça está rígido ou completamente preso
Possíveis causas: cavacos e refrigerante de corte penetram na bucha da dobradiça; desgaste dos componentes da bucha; deformação do eixo rotativo
Contramedidas: Desmonte e elimine os contaminantes internos das dobradiças; substitua as buchas desgastadas; substitua o braço de articulação completo se aparecer deformação do eixo
4. Fenômeno de falha: deformação do braço de ligação ou dano por trinca
Possíveis causas: a carga operacional excede a carga máxima nominal; impacto violento de atracação; torque de corte aplicado sob condição de dobradiça destravada
Contramedidas: Interrompa o uso e substitua o braço de ligação; reavaliar parâmetros práticos de carga; garantir a conclusão do travamento de troca rápida antes da inicialização da usinagem
Organização de embalagem e remessa
O tratamento antiferrugem de superfície é aplicado a cada braço de articulação de dobradiça JWGRIP UPC. As posições do eixo da dobradiça são revestidas com graxa antiferrugem e, em seguida, cada unidade é embalada individualmente com saco protetor PE.
Pedidos de pequenos lotes são embalados em caixas resistentes. Os pedidos de projetos em massa adotam caixas de madeira à prova de choque equipadas com material de enchimento de proteção, que protege as faces de encaixe dos flanges e os conjuntos rotativos das dobradiças contra danos durante o transporte.
Documentos técnicos completos de instalação e comissionamento estão incluídos em cada remessa.
Prazo de produção padrão: 10-17 dias úteis. As especificações padrão selecionadas mantêm estoque pronto para envio.
Avaliação de amostra grátis está disponível; o custo do frete da amostra precisa ser realizado pelos compradores.
Pedidos OEM não personalizados suportam modificação do comprimento do braço, ângulo de compensação, bem como layout do furo do flange.
Suporte pós-venda
Documentação técnica e orientação on-line remota são oferecidas para questões de instalação e comissionamento.
Peças sobressalentes vestíveis, como buchas de dobradiça, podem ser adquiridas independentemente para substituição em campo.
Para pedidos de projetos em massa, serviço de comissionamento pago no local pode ser providenciado mediante solicitação.
Perguntas frequentes
Q1: O braço de articulação da dobradiça JWGRIP UPC pode suportar o torque de corte de usinagem?
R: Não. O braço de articulação da dobradiça UPC para o trocador de ferramentas de troca rápida do robô fornece apenas compensação flutuante para a fase de acoplamento de troca rápida. Após o travamento, a estrutura de limite bloqueia todo o movimento de giro. A carga de corte de usinagem deve ser totalmente suportada pelo trocador de ferramentas de troca rápida JWGRIP UPC. As juntas das dobradiças nunca devem sofrer torque de corte.
Q2: A atualização do ângulo de compensação de oscilação é viável?
R: A especificação padrão vem com compensação de oscilação de ±3°. Um ângulo de compensação maior pode ser obtido através do serviço de personalização OEM. Observe que o ângulo de compensação expandido reduzirá a rigidez estrutural geral; a avaliação da carga final do robô será necessária em conformidade.
Q3: Ele suporta placas de troca rápida de robôs não UPC de terceiros?
R: A versão padrão adota interface de flange padrão UPC. O layout personalizado do furo do flange pode ser processado para adaptar sistemas alternativos de troca rápida.
Q4: As buchas das dobradiças desgastadas podem ser substituídas separadamente?
R: Sim. As buchas são definidas como componentes sobressalentes vestíveis e podem ser adquiridas e trocadas individualmente. Se o eixo rotativo sofrer deformação, será necessária a substituição completa do braço de articulação.
Q5: Este braço de ligação é adequado para aplicações de robôs com carga útil pesada?
R: O modelo padrão suporta carga final máxima do robô de 80 kg. A variante personalizada reforçada deve ser selecionada para cenários de carga pesada. Sempre confirme a classificação de carga final do robô antes da seleção final.
Pontos de referência de seleção
O braço de articulação articulada JWGRIP UPC funciona como hardware mecânico de transição flutuante para sistemas de troca rápida de robôs. Seu principal valor reside na compensação do impacto do desvio de posição no estágio de acoplamento e na redução da dificuldade de depuração para estações de trabalho de automação robótica.
Confirme primeiro a classificação de carga final real do robô; nunca ultrapasse a capacidade de carga nominal do produto.
Verifique se o flange de suporte corresponde às especificações do padrão UPC.
Para projetos com grandes deslocamentos de instalação de acessórios, você pode considerar um ângulo de compensação de oscilação maior feito sob medida, enquanto a rigidez estrutural geral deve ser avaliada de forma abrangente.
Priorize unidades acabadas equipadas com vedação à prova de poeira e estruturas limitadoras integradas. Evite versões simples de articulação desprotegida, que enfrentarão desgaste rápido da dobradiça em ambientes de oficina empoeirados e cheios de lascas.
Enviar consulta
Informações de contato
-
Endereço
Nº 44, Daning Entrepreneurship Road, cidade de Humen, cidade de Dongguan, província de Guangdong, China
-
Tel
-
E-mail
Bem-vindo ao enviar uma consulta ao JWGRIP. Nossa equipe técnica e de vendas profissional fornecerá seleção gratuita de acessórios, design de solução personalizada e orçamento preciso.
Recomendações de notícias